





ระบบเชื่อมด้วยเลเซอร์แบบหุ่นยนต์ระบุแนวรอยเชื่อมโดยอัตโนมัติได้อย่างไร?
เมื่อภาคการผลิตเปลี่ยนผ่านสู่ความชาญฉลาดและการทำงานอัตโนมัติมากขึ้น ระบบการเชื่อมด้วยเลเซอร์ที่ใช้หุ่นยนต์จึงถูกนำมาใช้เพิ่มขึ้นในหลายอุตสาหกรรม เช่น การผลิตรถยนต์ พลังงานใหม่ การแปรรูปแผ่นโลหะ และการผลิตชิ้นส่วนความแม่นยำสูง
วิธีการเชื่อมแบบดั้งเดิมที่ใช้หุ่นยนต์มักต้องอาศัยเส้นทางที่กำหนดไว้ล่วงหน้าและคงที่ ซึ่งทำให้มีข้อกำหนดสูงต่อความแม่นยำในการจัดวางชิ้นงาน หากเกิดปัญหา เช่น ความคลาดเคลื่อนในการประกอบ ชิ้นงานบิดเบี้ยว หรือตำแหน่งแนวรอยเชื่อมเปลี่ยนไป มักส่งผลให้เกิดปัญหา เช่น การเชื่อมไม่ตรงตำแหน่ง หรือลักษณะของรอยเชื่อมไม่สม่ำเสมอ
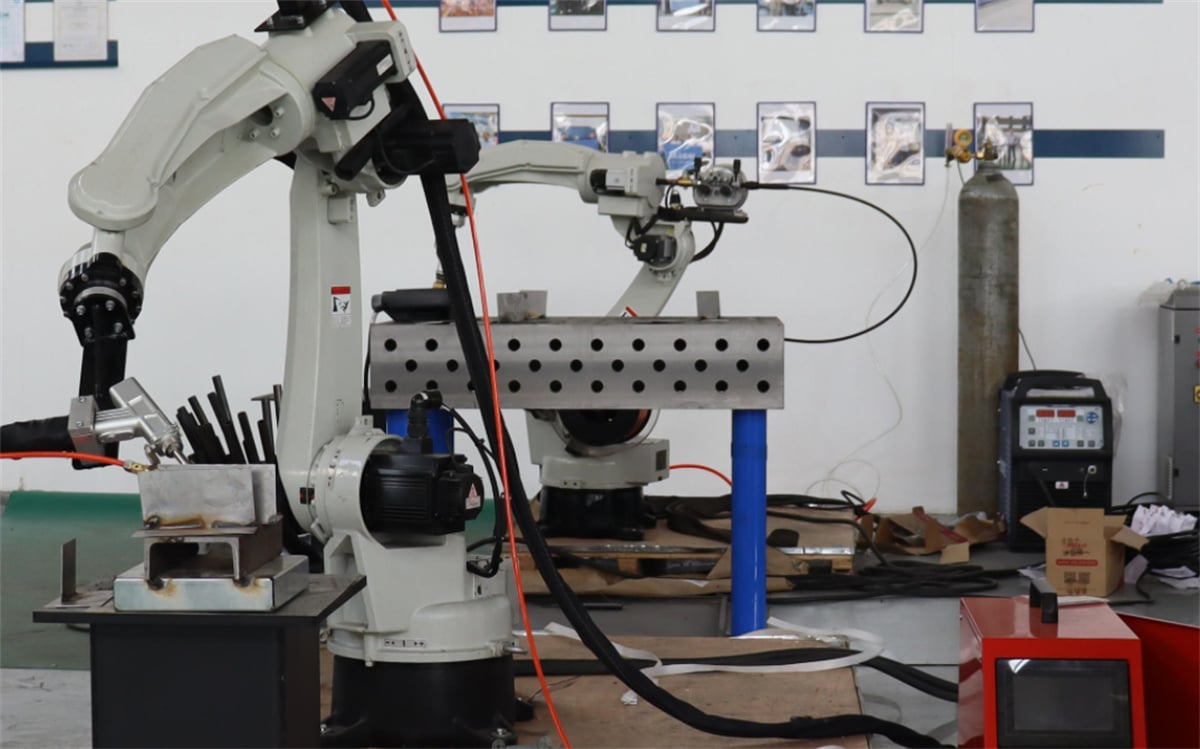
ในช่วงไม่กี่ปีที่ผ่านมา ความก้าวหน้าด้านปัญญาประดิษฐ์ (AI) การมองเห็นด้วยเครื่องจักร (machine vision) และเทคโนโลยีการควบคุมอัจฉริยะ ได้เพิ่มขีดความสามารถให้กับอุปกรณ์เชื่อมด้วยเลเซอร์แบบหุ่นยนต์ ในการระบุตำแหน่งรอยเชื่อมและปรับค่าแบบเรียลไทม์อย่างอัตโนมัติ ซึ่งช่วยให้ธุรกิจสามารถยกระดับทั้งความแม่นยำในการเชื่อมและความเสถียรของกระบวนการผลิต
แล้วระบบเชื่อมด้วยเลเซอร์แบบหุ่นยนต์นั้นระบุตำแหน่งรอยเชื่อมอย่างอัตโนมัติได้อย่างไรกันแน่
ข้อที่หนึ่ง: เหตุใดการเชื่อมด้วยหุ่นยนต์แบบดั้งเดิมจึงจำเป็นต้องมีการจัดตำแหน่งที่แม่นยำ
ในกระบวนการเชื่อมด้วยหุ่นยนต์แบบมาตรฐาน หุ่นยนต์มักเคลื่อนที่ตามเส้นทางที่ถูกเขียนโปรแกรมไว้ล่วงหน้า
แนวทางนี้เหมาะสมเมื่อ:
โครงสร้างของผลิตภัณฑ์คงที่
ขนาดของชิ้นงานมีความสม่ำเสมอ
อุปกรณ์ยึดจับชิ้นงานให้ตำแหน่งที่แม่นยำ
การผลิตดำเนินไปอย่างต่อเนื่องและสม่ำเสมอ
อย่างไรก็ตาม ในสภาพแวดล้อมการผลิตจริง ชิ้นงานอาจได้รับผลกระทบจาก:
ข้อผิดพลาดด้านมิติจากการกลึง;
ความเบี่ยงเบนในการประกอบ;
การเคลื่อนที่ของตำแหน่งก่อนการเชื่อม;
การเปลี่ยนรูปจากความร้อนของวัสดุ
ปัจจัยใดๆ เหล่านี้อาจทำให้ตำแหน่งรอยเชื่อมจริงเบี่ยงเบนจากเส้นทางที่ตั้งโปรแกรมไว้ล่วงหน้า
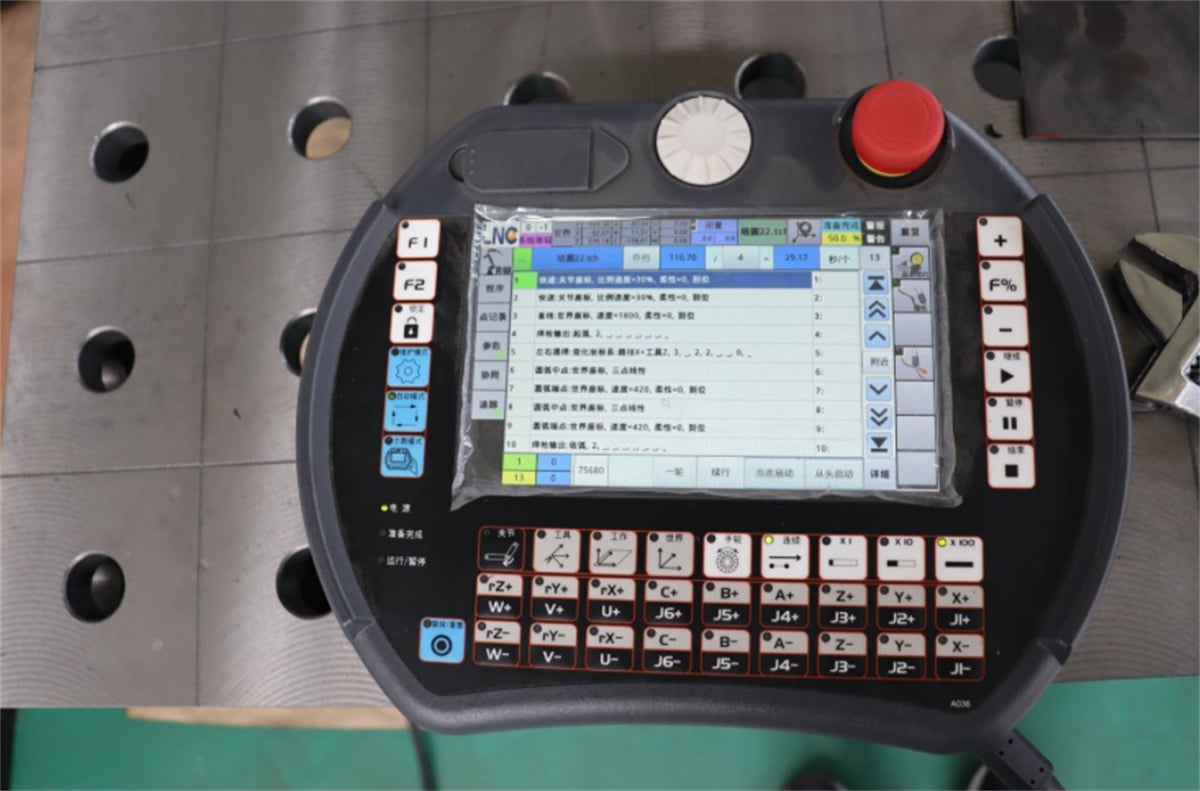
หากหุ่นยนต์ไม่สามารถปรับค่าได้ทันเวลา อาจส่งผลให้เกิด
ลำแสงเลเซอร์เบี่ยงเบนออกจากแนวรอยเชื่อม;
ความแข็งแรงของรอยเชื่อมไม่เพียงพอ;
ลักษณะภายนอกของรอยเชื่อมไม่สม่ำเสมอ;
ความจำเป็นในการทำซ้ำผลิตภัณฑ์เพิ่มขึ้น
ดังนั้น การระบุแนวรอยเชื่อมโดยอัตโนมัติจึงกลายเป็นจุดสนใจหลักในการพัฒนาการเชื่อมอย่างชาญฉลาด
ข้อ II: การระบุแนวรอยเชื่อมโดยอัตโนมัติในระบบการเชื่อมด้วยเลเซอร์แบบหุ่นยนต์ทำได้อย่างไร
ระบบการเชื่อมด้วยเลเซอร์แบบหุ่นยนต์บรรลุการระบุแนวรอยเชื่อมโดยอัตโนมัติเป็นส่วนใหญ่ผ่านการใช้ระบบภาพ เทคโนโลยีเซนเซอร์ และอัลกอริธึมอัจฉริยะ
วิธีการทั่วไป ได้แก่:
1. การระบุและกำหนดตำแหน่งด้วยภาพแบบ CCD
ระบบภาพแบบ CCD ใช้กล้องอุตสาหกรรมเพื่อจับภาพชิ้นงานและวิเคราะห์บริเวณที่จะทำการเชื่อม
ลำดับขั้นตอนการทำงานมีดังนี้
① กล้องจับตำแหน่งของชิ้นงาน
② ระบบระบุลักษณะเฉพาะของแนวรอยเชื่อม
③ ระบบคำนวณพิกัดของแนวรอยเชื่อมโดยอัตโนมัติ
④ หุ่นยนต์ปรับเส้นทางการเชื่อมให้สอดคล้องกัน
หัวเลเซอร์ทำการเชื่อมให้เสร็จสมบูรณ์โดยตามเส้นทางที่ได้รับการปรับแก้
วิธีนี้เหมาะอย่างยิ่งสำหรับ:
ชิ้นส่วนความแม่นยำสูง
ชิ้นส่วนโครงสร้างแผ่นโลหะ
ผลิตภัณฑ์ที่มีข้อกำหนดสูงต่อรูปลักษณ์ภายนอก
2. การติดตามรอยเชื่อมด้วยระบบภาพจากเลเซอร์
ระบบติดตามด้วยเลเซอร์ตรวจจับตำแหน่งของรอยเชื่อมแบบเรียลไทม์ โดยการฉายเส้นเลเซอร์
ระหว่างกระบวนการเชื่อม ระบบสามารถตรวจจับได้ถึง:
ตำแหน่งศูนย์กลางของรอยเชื่อม
ความคลาดเคลื่อนใดๆ ของรอยเชื่อม
การเปลี่ยนแปลงความสูงของชิ้นงาน
เมื่อตรวจพบการเปลี่ยนแปลงตำแหน่งของรอยเชื่อม ระบบควบคุมจะปรับเส้นทางการเคลื่อนที่ของหุ่นยนต์โดยอัตโนมัติ เพื่อให้ลำแสงเลเซอร์อยู่ในแนวที่แม่นยำกับเส้นทางการเชื่อมที่ตั้งใจไว้
วิธีนี้เหมาะเป็นพิเศษสำหรับ:
รอยเชื่อมที่ยาว;
รอยเชื่อมโค้งหรือรอยเชื่อมตามรูปทรง;
ชิ้นส่วนโครงสร้างขนาดใหญ่
3. การตัดสินใจด้วยความช่วยเหลือจากปัญญาประดิษฐ์
การผสานเทคโนโลยีปัญญาประดิษฐ์ทำให้อุปกรณ์การเชื่อมมีความสามารถในการวิเคราะห์ข้อมูลที่เหนือกว่า
ด้วยการฝึกอบรมจากข้อมูลการเชื่อมจำนวนมาก ระบบสามารถระบุได้ถึง:
รูปร่างของรอยเชื่อมที่หลากหลาย;
โครงสร้างชิ้นงานที่แตกต่างกัน
สภาวะการเชื่อมที่ผิดปกติ
ฟังก์ชันที่ใช้ปัญญาประดิษฐ์ช่วยสนับสนุนทำให้อุปกรณ์สามารถ:
ปรับปรุงความแม่นยำในการรับรู้
ปรับแต่งเส้นทางการเชื่อมให้เหมาะสมที่สุด
ลดความจำเป็นในการปรับแต่งด้วยมือ
ยกระดับความสม่ำเสมอในการผลิต
ข้อได้เปรียบของการรับรู้แนวรอยเชื่อมโดยอัตโนมัติในการเชื่อมด้วยเลเซอร์แบบหุ่นยนต์คืออะไร
1. ลดข้อกำหนดเกี่ยวกับการจัดวางตำแหน่งชิ้นงาน
การเชื่อมแบบดั้งเดิมมักต้องอาศัยอุปกรณ์ยึดจับที่มีความแม่นยำสูงสำหรับการจัดวางตำแหน่ง อย่างไรก็ตาม ระบบการรับรู้อัจฉริยะสามารถชดเชยข้อผิดพลาดด้านตำแหน่งภายในช่วงที่กำหนดได้
สิ่งนี้ช่วยให้บริษัทสามารถลดต้นทุนที่เกี่ยวข้องกับการปรับแต่งอุปกรณ์ยึดจับ และเพิ่มความยืดหยุ่นในการผลิต
2. การเชื่อมที่สม่ำเสมอยิ่งขึ้น
การเชื่อมด้วยมือมักขึ้นอยู่กับระดับประสบการณ์ของผู้ปฏิบัติงาน
ด้วยการควบคุมแบบโปรแกรมและระบบตรวจจับจากภาพ ทำให้การเชื่อมด้วยเลเซอร์โดยหุ่นยนต์รับประกันได้ว่า:
ความเร็วในการเชื่อมคงที่
เส้นทางการเชื่อมสม่ำเสมอ
คุณภาพของการเชื่อมสม่ำเสมอทั่วทั้งชิ้นงาน
ซึ่งเป็นประโยชน์อย่างยิ่งในสถานการณ์การผลิตจำนวนมาก
3. ลดเวลาที่ใช้ในการตั้งค่าและปรับแต่ง
ในการเชื่อมด้วยหุ่นยนต์แบบดั้งเดิม การเปลี่ยนไปผลิตสินค้าชนิดอื่นมักจำเป็นต้องสอนเส้นทางใหม่ให้หุ่นยนต์อีกครั้ง
ด้วยระบบการรับรู้ที่ใช้เทคโนโลยีวิเคราะห์ภาพ เวลาที่ใช้ในการค้นหาจุดต่าง ๆ ด้วยมือและการปรับเส้นทางการทำงานลดลงอย่างมาก ส่งผลให้การเปลี่ยนผ่านสายการผลิตมีประสิทธิภาพสูงขึ้น
4. อัตราของชิ้นงานบกพร่องลดลง
การรับรู้แนวรอยเชื่อมอัตโนมัติช่วยลดปัญหาต่อไปนี้ให้น้อยที่สุด:
รอยเชื่อมที่ขาดหาย;
รอยเชื่อมที่ไม่อยู่ตรงศูนย์;
รอยเชื่อมที่ไม่สมบูรณ์;
ตำแหน่งการเชื่อมที่ไม่ถูกต้อง
สิ่งนี้ช่วยให้บริษัทต่าง ๆ ยกระดับอัตราการผ่านการตรวจสอบของผลิตภัณฑ์
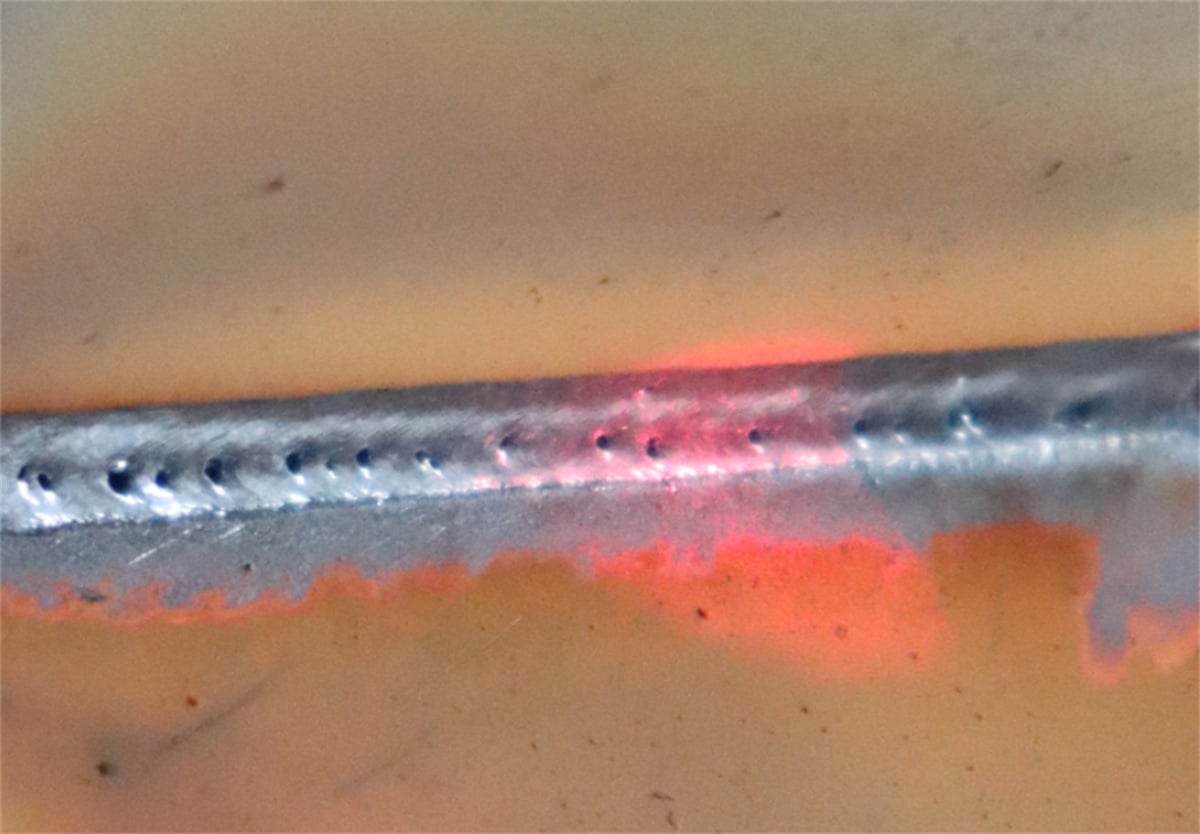
IV. อุตสาหกรรมใดบ้างที่ได้รับประโยชน์จากการเชื่อมด้วยเลเซอร์อัจฉริยะแบบหุ่นยนต์
การเชื่อมด้วยเลเซอร์แบบหุ่นยนต์ ซึ่งผสานเข้ากับเทคโนโลยีการรับรู้ที่ใช้ภาพ เป็นที่เหมาะสมสำหรับการประยุกต์ใช้งานในภาคการผลิตหลากหลายประเภท
อุตสาหกรรมพลังงานใหม่
การใช้งานรวมถึง:
เปลือกหุ้มแบตเตอรี่
ตู้เก็บพลังงาน
ชิ้นส่วนโครงสร้างสำหรับผลิตภัณฑ์พลังงานใหม่ สำหรับผลิตภัณฑ์ที่มีขนาดใหญ่กว่าซึ่งต้องการรอยเชื่อมที่สม่ำเสมอ การระบุแบบอัตโนมัติสามารถเพิ่มความสม่ำเสมอในการผลิตได้
การผลิตยานยนต์
การใช้งาน:
ชิ้นส่วนยานยนต์
ชิ้นส่วนโครงสร้างโลหะ
ชุดประกอบความแม่นยำสูง
การเชื่อมด้วยเลเซอร์แบบหุ่นยนต์ตอบสนองข้อกำหนดที่เข้มงวดของอุตสาหกรรมยานยนต์ในด้านประสิทธิภาพและคุณภาพ
อุตสาหกรรมฮาร์ดแวร์และแผ่นโลหะ
การใช้งาน:
เปลือกหุ้มและตู้
โครงอุปกรณ์
กล่องหรือเคสโลหะ
ระบบช่วยการมองเห็นช่วยลดข้อผิดพลาดจากการจัดตำแหน่งด้วยมือ และเพิ่มประสิทธิภาพในการประมวลผลแบบกลุ่ม
อุตสาหกรรมการผลิตที่มีความแม่นยำสูง
การใช้งาน:
อุปกรณ์ทางการแพทย์;
ส่วนประกอบอิเล็กทรอนิกส์;
ฮาร์ดแวร์ที่มีความแม่นยำสูง
ความสามารถในการระบุที่มีความแม่นยำสูง ทำให้มั่นใจได้ว่าผลิตภัณฑ์จะสอดคล้องกับข้อกำหนดเฉพาะด้านรูปลักษณ์และมิติ
ข้อ ว. การเชื่อมอัจฉริยะที่ใช้เทคโนโลยีปัญญาประดิษฐ์สามารถกำจัดความจำเป็นในการเข้ามาเกี่ยวข้องของมนุษย์ได้หรือไม่
ปัจจุบัน เทคโนโลยีปัญญาประดิษฐ์ถูกใช้เป็นหลักเพื่อช่วยกระบวนการเชื่อมและยกระดับระดับการอัตโนมัติของอุปกรณ์ แต่ยังไม่สามารถแทนที่การมีส่วนร่วมของมนุษย์ทั้งหมดได้
ในกระบวนการผลิตจริง บทบาทต่อไปนี้ยังคงมีความจำเป็นอย่างยิ่ง:
วิศวกรด้านกระบวนการสำหรับการตั้งค่าพารามิเตอร์;
ช่างเทคนิคสำหรับการติดตั้งและปรับแต่งอุปกรณ์
ผู้ปฏิบัติงานด้านการจัดการการผลิต
บทบาทของปัญญาประดิษฐ์และหุ่นยนต์คือการลดภาระงานที่ทำซ้ำ ๆ เพิ่มความเสถียรของการเชื่อม และทำให้กระบวนการผลิตมีประสิทธิภาพมากยิ่งขึ้น
ข้อที่หก: ปัจจัยใดบ้างที่ควรพิจารณาเมื่อเลือกระบบการเชื่อมด้วยเลเซอร์แบบหุ่นยนต์
เมื่อเลือกอุปกรณ์การเชื่อมด้วยเลเซอร์แบบหุ่นยนต์ บริษัทควรพิจารณาปัจจัยอื่น ๆ นอกเหนือจากยี่ห้อหุ่นยนต์และกำลังเลเซอร์
ความเข้ากันได้กับกระบวนการเชื่อมเฉพาะ
ความแม่นยำของระบบวิชั่น
ความเสถียรของอุปกรณ์
ความสามารถในการควบคุมด้วยซอฟต์แวร์
การสนับสนุนทางเทคนิคที่ผู้ผลิตจัดให้
โครงสร้างผลิตภัณฑ์และข้อกำหนดในการผลิตที่แตกต่างกัน จำเป็นต้องใช้โซลูชันระบบอัตโนมัติที่ออกแบบมาเฉพาะ
สรุป
การผสานรวมเทคโนโลยีปัญญาประดิษฐ์ (AI) การมองเห็นด้วยเครื่องจักร (machine vision) และระบบควบคุมหุ่นยนต์ ทำให้เครื่องเชื่อมด้วยเลเซอร์มีความสามารถในการระบุแนวรอยเชื่อมและปรับเส้นทางการเชื่อมอย่างชาญฉลาด ผ่านการจัดตำแหน่งโดยอัตโนมัติ การติดตามแบบเรียลไทม์ และการแก้ไขอย่างชาญฉลาด การเชื่อมด้วยเลเซอร์ที่ควบคุมด้วยหุ่นยนต์จึงเพิ่มความแม่นยำในการเชื่อม ลดต้นทุนที่เกี่ยวข้องกับการตั้งค่าด้วยมือ และตอบสนองความต้องการของโรงงานอุตสาหกรรมสมัยใหม่ที่เน้นการผลิตอย่างมีประสิทธิภาพสูงและสม่ำเสมอสูง
ในฐานะผู้ผลิตอุปกรณ์เชื่อมด้วยเลเซอร์มืออาชีพ เราจัดหาเครื่องเชื่อมด้วยเลเซอร์ที่ควบคุมด้วยหุ่นยนต์ สถานีงานเชื่อมแบบอัตโนมัติ และโซลูชันการเชื่อมอัจฉริยะ ทั้งนี้ โดยอิงจากโครงสร้างผลิตภัณฑ์ กระบวนการเชื่อม และข้อกำหนดด้านรอบเวลาการผลิตของลูกค้า เราให้บริการคัดเลือกอุปกรณ์ การตั้งค่าระบบตำแหน่งโดยใช้เทคโนโลยีวิชัน ทดสอบกระบวนการ และสนับสนุนทางเทคนิค เพื่อช่วยให้ธุรกิจบรรลุการผลิตการเชื่อมแบบอัตโนมัติที่มีความเสถียรและมีประสิทธิภาพมากยิ่งขึ้น

