





Როგორ ამოიცნობენ რობოტული ლაზერული შედუღების სისტემები შედუღების ხაზებს ავტომატურად?
Როდესაც წარმოების სექტორი ინტელექტუალურობისა და ავტომატიზაციის მიმართულებით იცვლება, რობოტული ლაზერული შედუღების სისტემები მაინც უფრო ხშირად იყენებენ ავტომობილების წარმოებაში, ახალ ენერგიაში, ფოლადის ფურცლების დამუშავებაში და სიზუსტის კომპონენტების წარმოებაში.
Ტრადიციული რობოტული შედუღება ჩვეულებრივ მოითხოვს წინასწარ დაყენებულ და მუდმივ ტრაექტორიას, რაც მაღალ მოთხოვნებს აყენებს ნაკეთობის დასადგენად. თუ მოხდება შეკრების შეცდომები, ნაკეთობის დეფორმაცია ან შედუღების კიდის ადგილის გადაადგილება, ხშირად წარმოიშობა შედუღების გადახრა ან შედუღების საყლაპავის არაერთგვაროვნება.
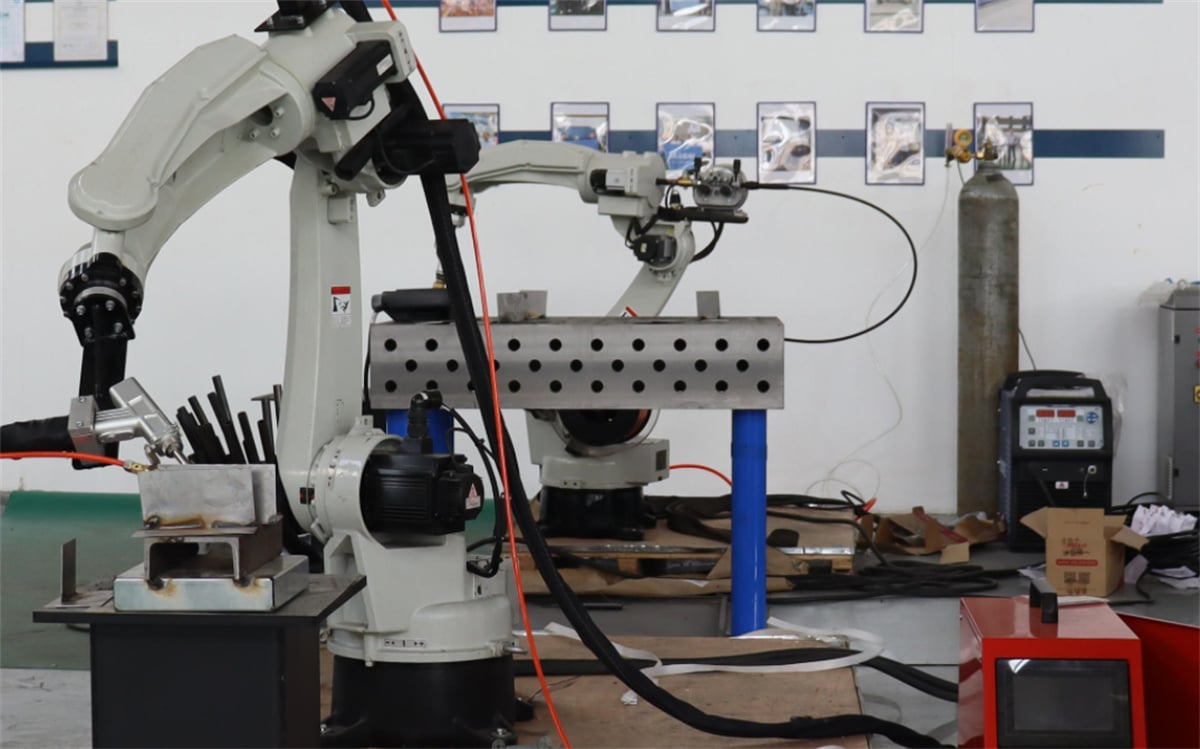
Ბოლო წლებში ხელოვნური ინტელექტის, მანქანური ხედვისა და გონიერი კონტროლის ტექნოლოგიებში მომხდარმა წინაღედგებმა რობოტული ლაზერული შედუღების მოწყობილობებს მიანიჭა ავტომატური იდენტიფიკაციისა და რეალური დროის რეჟიმში რეგულირების გაძლიერებული შესაძლებლობები, რაც დახმარებას აძლევს საწარმოებს შედუღების სიზუსტისა და წარმოების სტაბილურობის გასაუმჯობესებლად.
Მაშ, როგორ ხდება რობოტული ლაზერული შედუღების სისტემების ავტომატური შეერთების ხაზების იდენტიფიკაცია?
I. რატომ სჭირდება ტრადიციულ რობოტულ შედუღებას სრულყოფილი პოზიციონირება?
Სტანდარტული რობოტული შედუღების პროცესებში რობოტი ჩვეულებრივ მიყვება зарასწრებად დაპროგრამებულ ტრაექტორიას.
Ეს მიდგომა შესაფერებელია როდესაც:
Პროდუქტის სტრუქტურა მუდმივია;
Ნაკეთობარის განზომილებები ერთნაირია;
Მიმაგრების სისტემა უზრუნველყოფს სრულყოფილ პოზიციონირებას;
Წარმოების ციკლები სტაბილური და ერთნაირია.
Თუმცა, ფაქტობრივ წარმოების გარემოში ნაკეთობარები შეიძლება იყოს მოცემული:
Გამოკვეთის დროს გამოწვეული გაზომვის შეცდომები;
Შეკრების განსხვავებები;
Შეერთებამდე პოზიციის ცვლილებები;
Მასალის ტერმული დეფორმაცია.
Ამ ფაქტორებიდან რომელიმე შეიძლება გამოიწვიოს ფაქტობრივი შეერთების ხაზის გადახრა წინასწარ პროგრამირებული ტრაექტორიისგან.
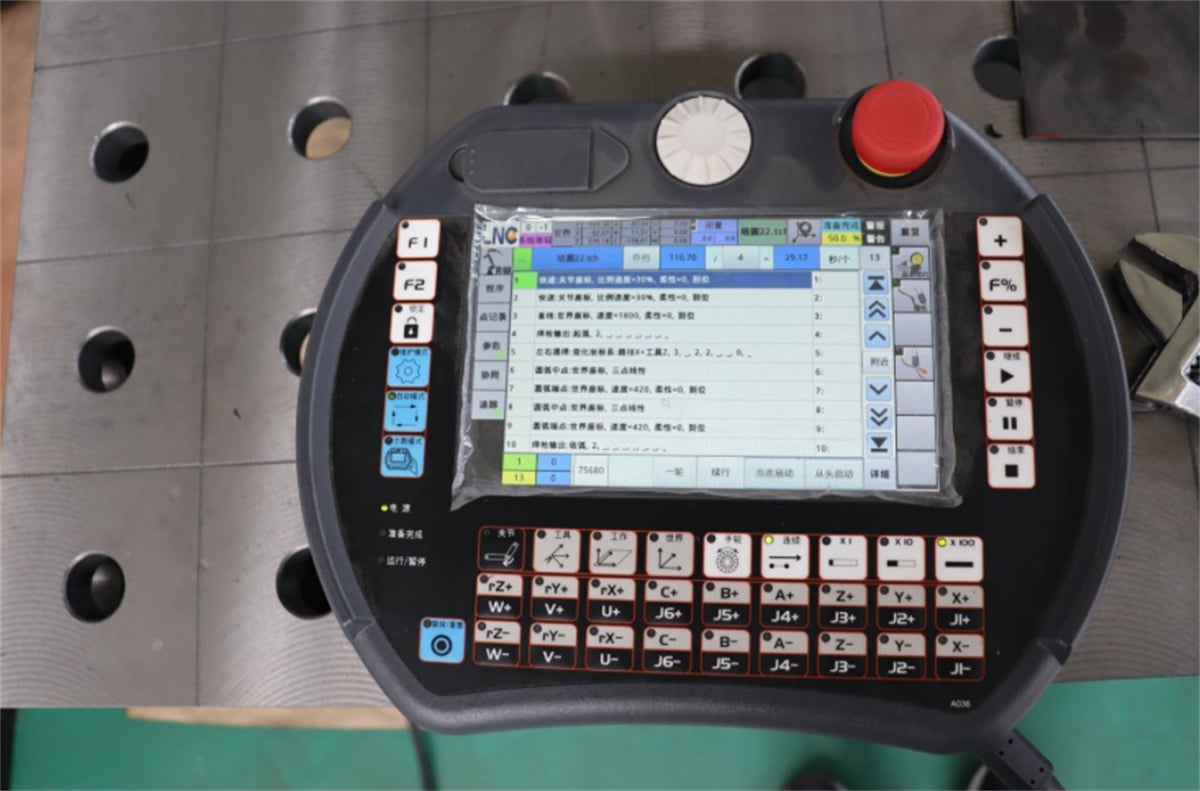
Თუ რობოტი არ შეძლებს დროულად შესატყოვნებლად მოქმედებას, ეს შეიძლება გამოიწვიოს:
Ლაზერული სხივის გადახრა შეერთების ხაზისგან;
Შეერთების სიმტკიცის არასაკმარისობა;
Შეერთების გარეგნობის არაერთგვაროვნება;
Პროდუქტის ხელახლა დამუშავების საჭიროების გაზრდა.
Შედეგად, შეერთების ხაზების ავტომატური იდენტიფიკაცია გახდა ჭეშმარიტი სვარების განვითარების ერთ-ერთი მთავარი მიმართულება.
II. როგორ ხდება შეერთების ხაზების ავტომატური იდენტიფიკაცია რობოტულ ლაზერულ სვარებში?
Რობოტული ლაზერული სვარების სისტემები ძირითადად ხედვის სისტემების, სენსორული ტექნოლოგიის და ინტელექტუალური ალგორითმების გამოყენებით ახერხებენ შეერთების ხაზების ავტომატურ იდენტიფიკაციას.
Გავრცელებული მეთოდები შემდეგია:
1. CCD-ზე დაფუძნებული ვიზუალური პოზიციონირება და იდენტიფიკაცია
CCD ხედვის სისტემები იყენებენ სამრეწველო კამერებს სამუშაო ნიმუშის სურათების დასაკადრებლად და შეერთების ზონის ანალიზის ჩასატარებლად.
Სამუშაო პროცესი შემდეგნაირად მიმდინარეობს:
① კამერა იღებს სამუშაო ნიმუშის მდებარეობას;
② სისტემა იდენტიფიცირებს შეერთების ხაზის მახასიათებლებს;
③ სისტემა ავტომატურად გამოთვლის შეერთების ხაზის კოორდინატებს;
④ რობოტი შეესაბამება თავის საკუთარ შეერთების ტრაექტორიას;
⑤ ლაზერის თავი დაასრულებს შეერთებას შესწორებული ტრაექტორიის მიხედვით.
Ეს მეთოდი კარგად ესაფერება:
Სიზუსტის კომპონენტებს;
Ფოლადის ფურცლის სტრუქტურულ ნაკეთობებს;
Ვიზუალური გარეგნობის მაღალი მოთხოვნილებების მქონე პროდუქტებს.
2. ლაზერზე დაფუძნებული ხედვის საკონტროლო სისტემა შეერთების ხაზისთვის
Ლაზერის საკონტროლო სისტემა რეალურ დროში აღიმოჩენს შეერთების ხაზის მდებარეობას ლაზერის ხაზის პროექციის საშუალებით.
Შეერთების პროცესში სისტემა შეძლებს აღმოჩენას:
Შეერთების ხაზის ცენტრალურ მდებარეობას;
Ნებისმიერი გადახრა შეერთების ზოლში;
Სამუშაო ნაკვეთის სიმაღლეში მომხდარი ცვლილებები.
Როდესაც შეერთების ზოლის მდებარეობაში ცვლილება გამოირკვევა, კონტროლის სისტემა ავტომატურად აგრეგირებს რობოტის მოძრაობის ტრაექტორიას, რათა ლაზერი ზუსტად დარჩეს განსაზღვრული შეერთების ტრაექტორიის გასწვრივ.
Ეს მეთოდი განსაკუთრებით მოსახერხებელია:
Გრძელი შეერთების ზოლებისთვის;
Მრუდი ან კონტურული შეერთებებისთვის;
Დიდი სტრუქტურული კომპონენტებისთვის.
3. ხელოვნური ინტელექტის მეშვეობით მიღებული გადაწყვეტილებები
Ხელოვნური ინტელექტის ტექნოლოგიის ინტეგრაცია შეერთების აღჭურვილობას აძლევს გაძლიერებულ მონაცემების ანალიზის შესაძლებლობას.
Დიდი მოცულობის შეერთების მონაცემებზე მოწვევის შედეგად სისტემა შეძლებს ამოცნობარობას:
Სხვადასხვა შეერთების ხაზის ფორმები;
Სხვადასხვა ნაკეთობის სტრუქტურები;
Განსაკუთრებული შეერთების პირობები.
Ხელოვნური ინტელექტის მეშვეობით შესაძლებელია მოწყობილობის შემდეგი ფუნქციები:
Ამოცნობარობის სიზუსტის გაუმჯობესება;
Შეერთების ტრაექტორიების ოპტიმიზაცია;
Ხელით შესატანი შესწორებების სჭირდების შემცირება;
Წარმოების ერთნაირობის გაძლიერება.
III. რა სარგებლებს აძლევს ავტომატიზებული შეერთების ხაზის ამოცნობა რობოტულ ლაზერულ შეერთებაში?
1. ნაკეთობის მდებარეობის მოთხოვნების შემცირება
Ტრადიციული შედუღება ხშირად მოითხოვს მაღალი სიზუსტის მიმაგრების საშუალებებს პოზიციონირებისთვის; თუმცა, ინტელექტუალური ამოცნობიერების სისტემები შეძლებენ გარკვეული ფარგლებში პოზიციური შეცდომების კომპენსირებას.
Ეს საშუალებას აძლევს კომპანიებს შეამცირონ მიმაგრების საშუალებების რეგულირებასთან დაკავშირებული ხარჯები და გაზარდონ წარმოების მოქნილობას.
2. შედუღების ერთგვაროვნების გაუმჯობესება
Ხელით შედუღება ხშირად დამოკიდებულია ოპერატორის გამოცდილობის დონეზე.
Პროგრამირებული კონტროლისა და ხედვაზე დაფუძნებული აღმოჩენის საშუალებით რობოტიზირებული ლაზერული შედუღება უზრუნველყოფს:
Სტაბილურ შედუღების სიჩქარეს;
Ერთგვაროვან შედუღების ტრაექტორიებს;
Ერთნაირ შედუღების ხარისხს.
Ეს განსაკუთრებით სასარგებლოა მასობრივი წარმოების შემთხვევებში.
3. დაყენებისა და რეგულირების დროს შემცირება
Ტრადიციულ რობოტულ სველვაში სხვა პროდუქტზე გადასვლის დროს ხშირად მოითხოვება რობოტის ტრაექტორიის ხელით ხელახლა დასწავლა.
Ხედვაზე დაფუძნებული ამოცნობარობის სისტემის გამოყენებით ხელით წერტილების მოძებნასა და ტრაექტორიების შესწორებას დაკარგული დრო მნიშვნელოვნად შემცირდება, რაც წარმოების ხაზის გადატვირთვის დროს უფრო მაღალ ეფექტურობას უზრუნველყოფს.
4. დაბალი დეფექტების რაოდენობა
Ავტომატიზებული სველვის შეერთების ამოცნობარობა ხელს უწყობს:
Სველვის გამოტოვებას;
Ცენტრიდან გადახრილ სველვას;
Არასრულ სველვას;
Არასწორ სველვის პოზიციებს.
Ეს დახმარებას აძლევს კომპანიებს თავიანთი პროდუქტების დასაშვები რაოდენობის გასაუმჯობესებლად.
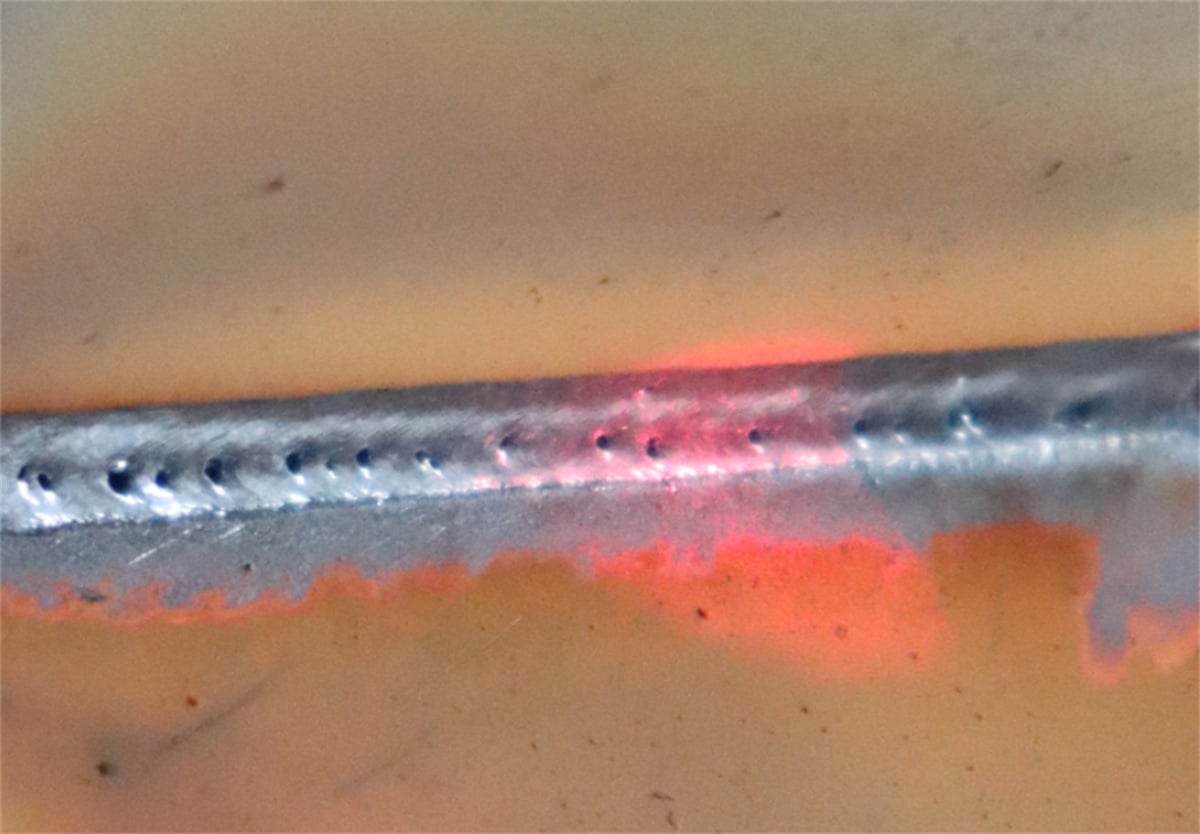
IV. რომელი სამრეწველო სფეროები იღებენ სარგებელს ინტელექტუალური რობოტული ლაზერული სველვიდან?
Რობოტიზებული ლაზერული შედუღება, რომელიც კომბინირებულია ვიზუალური ამოცნობარობის ტექნოლოგიასთან, შეიძლება გამოყენებული იქნას მრავალი წარმოების დარგში.
Ახალ ენერგიის ინდუსტრია
Გამოყენების სფეროები 娷ებს:
Ბატარეების კორპუსები;
Ენერგიის დასაგროვებლად გამოყენებლად შეიძლება გამოყენებული იქნას კაბინეტები;
Ახალი ენერგიის პროდუქტების სტრუქტურული კომპონენტები. დიდი გაბარიტების მქონე პროდუქტებისთვის, რომლებსაც საჭიროებს ერთნაირი შედუღების ხაზები, ავტომატური იდენტიფიკაცია შეიძლება გააუმჯობესოს წარმოების ერთნაირობა.
Ავტომობილების წარმოების ინდუსტრია
Გამოყენების სფეროები:
Ავტომობილების კომპონენტები;
Მეტალის სტრუქტურული ნაკეთობები;
Სიზუსტის მოთხოვნების მქონე შეკრებები.
Რობოტიზებული ლაზერული შედუღება აკმაყოფილებს ავტომობილების მრეწველობის მკაცრ მოთხოვნებს ეფექტურობისა და ხარისხის მიმართ.
Ტექნიკური წარმოება და ფოლადის ფურცლების მრეწველობა
Გამოყენების სფეროები:
Კორპუსები და კაბინეტები;
Მოწყობილობის საყრდენი სტრუქტურები;
Მეტალის ყუთები/კოლოფები.
Ხედვის დახმარებით სისტემები ამცირებენ ხელით დადგენის შეცდომებს და აუმჯობესებენ სერიული დამუშავების ეფექტურობას.
Სიზუსტის წარმოების ინდუსტრია
Გამოყენების სფეროები:
Სამედიცინო მოწყობილობები;
Ელექტრონული კომპონენტები;
Სიზუსტის ტექნიკა.
Მაღალი სიზუსტის იდენტიფიკაციის შესაძლებლობები უზრუნველყოფს პროდუქტების კონკრეტული გარეგნობისა და განზომილებების მოთხოვნების შესრულებას.
Ვ. აი-ით მოძრავი ჭრის სისტემები არის თუ არა ადამიანის ჩარევის საჭიროებას?
Ამჟამად აი ტექნოლოგია ძირითადად გამოიყენება ჭრის პროცესის დახმარების და მოწყობილობების ავტომატიზაციის გასაუმჯობესებლად; ის არ შეძლებს სრულიად ჩანაცვლებას ადამიანის ყველა ჩარევის.
Ფაქტობრივ წარმოებაში შემდეგი როლები მნიშვნელოვანი რჩება:
Პარამეტრების კონფიგურაციის პროცეს-ინჟინრები;
Მოწყობილობის დამონტაჟებისა და დატესტვის ტექნიკოსები;
Წარმოების მართვის ოპერატორები.
Ხელოვნური ინტელექტისა და რობოტების როლი არის მეორადი ამოცანების შემცირება, შეერთების სტაბილურობის გაუმჯობესება და წარმოების პროცესის ეფექტურობის ამაღლება.
VI. რომელი ფაქტორები უნდა გაითვალისწინოს რობოტიზებული ლაზერული შეერთების სისტემების არჩევისას?
Რობოტიზებული ლაზერული შეერთების მოწყობილობის არჩევისას კომპანიებმა უნდა გადახედონ რობოტის ბრენდსა და ლაზერის სიმძლავრეს და ასევე უნდა გაითვალისწინონ:
Კონკრეტული შეერთების პროცესებთან თავსებადობა;
Ვიზუალური სისტემის სიზუსტე;
Მოწყობილობის სტაბილურობა;
Პროგრამული უზრუნველყოფის შესაძლებლობები;
Ტექნიკური მხარდაჭერა მომწყობრის მიერ მიწოდებული.
Სხვადასხვა პროდუქტის სტრუქტურა და წარმოების მოთხოვნები საჭიროებს ინდივიდუალურად შერჩეულ ავტომატიზაციის ამონახსნებს.
Დასკვნა
Ხელოვნური ინტელექტის, მანქანური ხედვის და რობოტული კონტროლის სისტემების ინტეგრაცია ლაზერული დაკავშირების მანქანებს აძლევს საშუალებას გამოავლინონ და შეასწორონ შეერთების ხაზი. ავტომატური პოზიციონირების, რეალური დროის მონიტორინგის და ინტელექტუალური კორექციის საშუალებით რობოტული ლაზერული დაკავშირება ამაღლებს დაკავშირების სიზუსტეს, ამცირებს ხელით მოწყობის ხარჯებს და აკმაყოფილებს თანამედროვე წარმოების საწარმოების მოთხოვნებს მაღალი ეფექტურობისა და მაღალი ერთნაირობის წარმოების მიმართ.
Ლაზერული სველვის მოწყობილობების პროფესიონალი წარმოებლის როგორც ჩანს, ჩვენ ვაწარმოებთ რობოტიზებულ ლაზერულ სველვის მანქანებს, ავტომატიზებულ სველვის სამუშაო ადგილებს და ინტელექტუალურ სველვის ამონახსნებს. კლიენტის პროდუქტის სტრუქტურას, სველვის პროცესებს და წარმოების ციკლის მოთხოვნებს მიხედავად, ჩვენ ვაძლევთ მოწყობილობის არჩევანს, ვიზუალური პოზიციონირების კონფიგურაციებს, პროცესის ტესტირებას და ტექნიკურ მხარდაჭერას — რაც საშუალებას აძლევს საწარმოებს მიაღწიონ უფრო სტაბილურ და ეფექტურ ავტომატიზებულ სველვის წარმოებას.

