





Ինչպե՞ս են ռոբոտացված լազերային եռակցման համակարգերը ինքնաբերաբար ճանաչում եռակցման կապերը:
Քանի որ արտադրության ոլորտը շարժվում է դեպի ինտելեկտուալացում և ավտոմատացում, ռոբոտացված լազերային եռակցման համակարգերը ավելի ու ավելի են օգտագործվում ավտոմեքենաների արտադրության, նոր էներգիայի, թերթավոր մետաղի մշակման և ճշգրիտ բաղադրիչների արտադրության նման ոլորտներում։
Ավանդական ռոբոտացված եռակցումը սովորաբար պահանջում է նախնական սահմանված և անփոփոխ ճանապարհ, ինչը բարձր պահանջներ է առաջադրում մշակվող մասի դիրքի ճշգրտության նկատմամբ։ Եթե առաջանան հավաքման սխալներ, մասի դեֆորմացիա կամ եռակցման կտրվածքի դիրքի փոփոխություն, դա հաճախ հանգեցնում է եռակցման անճշտության կամ անհամաչափ եռակցման թելերի առաջացման։
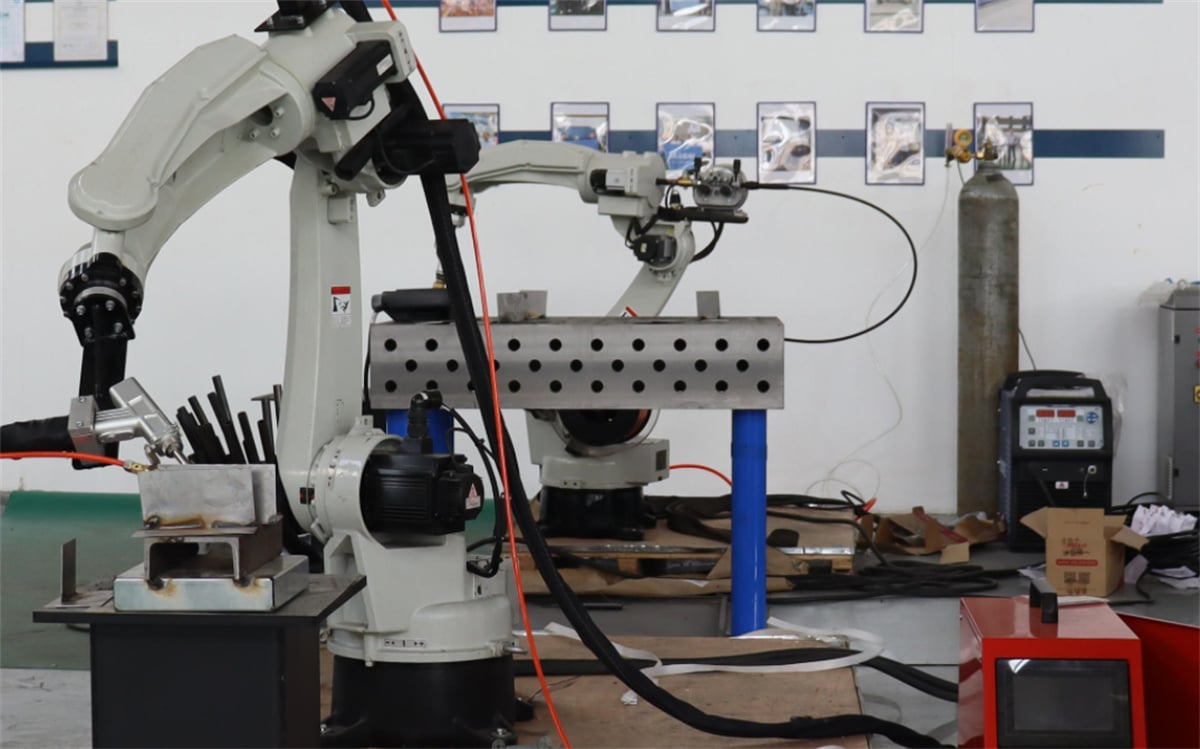
Վերջին տարիներին ԱԻ-ի, մեքենայական տեսողության և ինտելեկտուալ վերահսկման տեխնոլոգիաների ձեռքբերումները ռոբոտացված լազերային եռակցման սարքավորումներին տվել են ավելի բարձր հնարավորություններ ինքնաշխատ նույնականացման և իրական ժամանակում ճշգրտման համար, ինչը օգնում է ձեռնարկություններին բարելավել եռակցման ճշգրտությունն ու արտադրության կայունությունը:
Այսպես, ինչպե՞ս են ռոբոտացված լազերային եռակցման համակարգերը ինքնաշխատ նույնականացնում եռակցման կտրվածքները:
I. Ինչու՞ է ավանդական ռոբոտացված եռակցումը պահանջում ճշգրիտ դիրքավորում:
Ստանդարտ ռոբոտացված եռակցման գործընթացներում ռոբոտը սովորաբար հետևում է նախածրագրված ճանապարհին:
Այս մոտեցումը հարմար է, երբ.
Արտադրանքի կառուցվածքը ֆիքսված է;
Մասերի չափերը համատեղելի են;
Ֆիքսատորները ապահովում են ճշգրիտ դիրքավորում;
Արտադրանքի սերիաները կայուն են և միատեսակ:
Սակայն իրական արտադրական միջավայրում մասերը կարող են ենթարկվել.
Չափսերի սխալներ մեքենայացման ընթացքում;
Միավորման շեղումներ;
Եռակցմանը նախորդող դիրքային շեղումներ;
Նյութի ջերմային ձևափոխում։
Այս գործոններից ցանկացածը կարող է հանգեցնել իրական եռակցման կտրվածքի դիրքի շեղմանը նախածրագրված ճանապարհից։
Եթե ռոբոտը չի կարողանում ժամանակին ճշգրտումներ կատարել, դա կարող է հանգեցնել՝
Լազերային ճառագայթի շեղմանը եռակցման կտրվածքից;
Եռակցման ամրության անբավարարությանը;
Եռակցման արտաքին տեսքի անհամասեռությանը;
Ապրանքի վերամշակման անհրաժեշտության աճին։
Հետևաբար, կառուցվածքային միացման գծերի ավտոմատ նույնականացումը դարձել է ինտելեկտուալ կառուցվածքային միացման մշակման հիմնական ուղղություններից մեկը:
II. Ինչպե՞ս է իրականացվում կառուցվածքային միացման գծերի ավտոմատ նույնականացումը ռոբոտացված լազերային կառուցվածքային միացման ժամանակ:
Ռոբոտացված լազերային կառուցվածքային միացման համակարգերը հիմնականում օգտագործում են տեսողական համակարգեր, սենսորային տեխնոլոգիա և ինտելեկտուալ ալգորիթմներ՝ ավտոմատ նույնականացումը իրականացնելու համար:
Ընդհանուր մեթոդներն են.
1. CCD-ի վրա հիմնված տեսողական դիրքավորում և նույնականացում
CCD տեսողական համակարգերը օգտագործում են արդյունաբերական տեսախցիկներ՝ մշակվող մասի պատկերները և կառուցվածքային միացման գոտին վերլուծելու համար:
Աշխատանքի հաջորդականությունն է հետևյալը.
① Տեսախցիկը գրանցում է մշակվող մասի դիրքը;
② Համակարգը նույնականացնում է կառուցվածքային միացման գծի բնութագրերը;
③ Համակարգը ավտոմատ հաշվարկում է կառուցվածքային միացման գծի կոորդինատները;
④ Ռոբոտը համապատասխանաբար ճշգրտում է իր եռակցման ճանապարհը;
⑤ Լազերային գլուխը ավարտում է եռակցումը՝ հետևելով ճշգրտված տրայեկտորիային:
Այս մեթոդը լավ է հարմարվում հետևյալ դեպքերին.
Ճշգրտության պահանջվող բաղադրիչներ;
Սալիկավոր մետաղե կառուցվածքային մասեր;
Վիզուալ տեսքի նկատմամբ բարձր պահանջներ ունեցող արտադրանքներ:
2. Եռակցման կտրվածքների լազերային տեսողական հետևում
Լազերային հետևման համակարգը իրական ժամանակում հայտնաբերում է եռակցման կտրվածքի դիրքը՝ նետելով լազերային գիծ:
Եռակցման ընթացքում համակարգը կարող է հայտնաբերել.
Եռակցման կտրվածքի կենտրոնական դիրքը;
Ցանկացած շեղում լազերային եռակցման կտրվածքում;
Մշակվող մասի բարձրության փոփոխությունները:
Երբ հայտնաբերվում է եռակցման կտրվածքի դիրքի փոփոխություն, կառավարման համակարգը ինքնաբերաբար ճշգրտում է ռոբոտի շարժման տրայեկտորիան՝ ապահովելով լազերի ճշգրիտ համապատասխանությունը նախատեսված եռակցման ուղղությանը:
Այս մեթոդը հատկապես հարմար է.
Երկար եռակցման կտրվածքների համար;
Կորացված կամ կոնտուրավորված եռակցման կտրվածքների համար;
Մեծ կառուցվածքային մասերի համար:
3. Արհեստական ինտելեկտի օգնությամբ որոշումների կայացում
Արհեստական ինտելեկտի տեխնոլոգիայի ներդրումը եռակցման սարքավորումներին տալիս է բարելավված տվյալների վերլուծության հնարավորություն:
Հսկայական եռակցման տվյալների հսկայական ծավալների վրա վերապատրաստվելու միջոցով համակարգը կարող է նույնացնել.
Տարբեր կառուցվածքներ ունեցող եռակցման կտրվածքներ;
Տարբեր մշակվող մասերի կառուցվածքներ;
Անսովոր եռակցման պայմաններ:
ԱՐ-ի օգնությամբ ֆունկցիաները թույլ են տալիս սարքավորման.
Բարելավել ճանաչման ճշգրտությունը;
Օպտիմալացնել եռակցման ճանապարհները;
Նվազեցնել ձեռքով ճշգրտումների անհրաժեշտությունը;
Բարելավել արտադրության համասեռությունը:
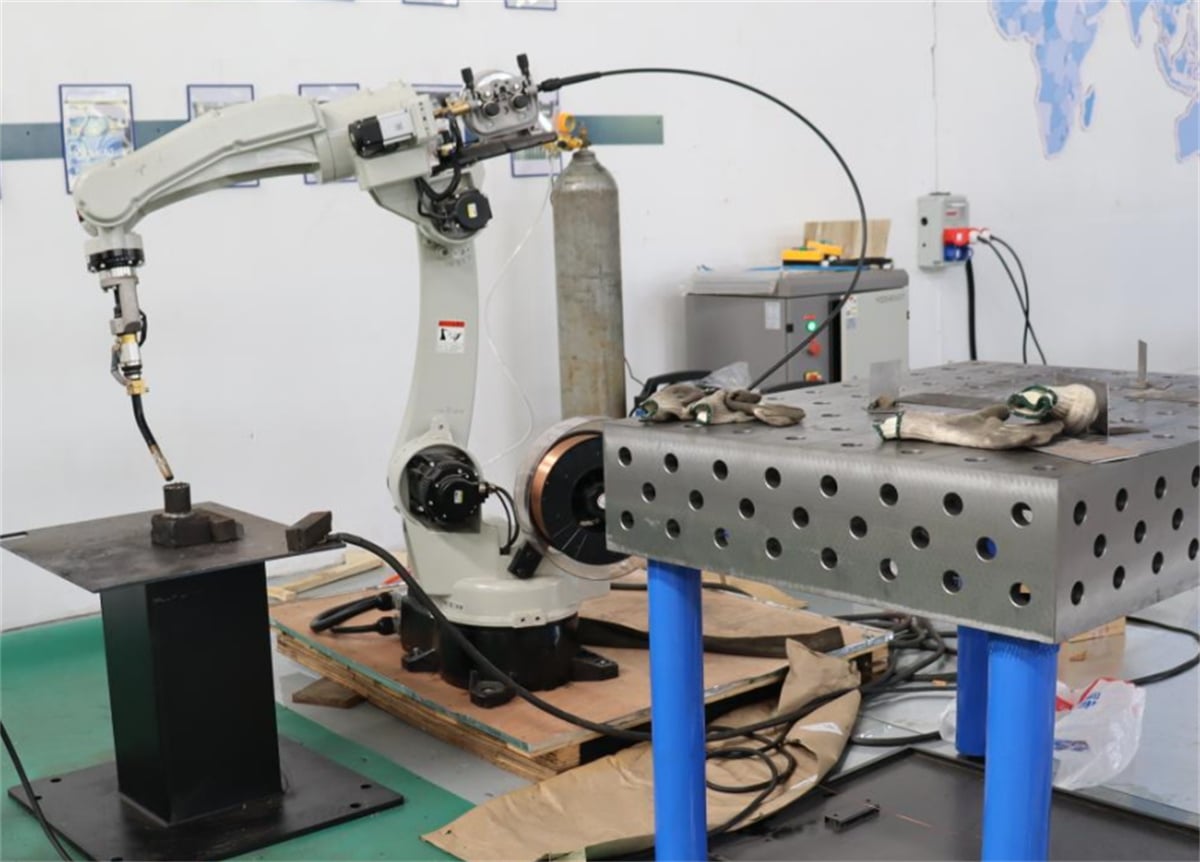
III. Ի՞նչ են ռոբոտացված լազերային եռակցման մեջ ավտոմատացված եռակցման կտրվածքների ճանաչման առավելությունները:
1. Մշակվող մասերի դիրքավորման նկատմամբ նվազած պահանջներ
Ավանդական եռակցումը հաճախ պահանջում է բարձր ճշգրտությամբ սարքավորումներ դիրքավորման համար. սակայն ինտելեկտուալ ճանաչման համակարգերը կարող են հատուկ սահմաններում հատուկ դիրքավորման սխալները հատուցել:
Սա ընկերություններին հնարավորություն է տալիս նվազեցնել սարքավորումների ճշգրտման հետ կապված ծախսերը և մեծացնել արտադրության ճկունությունը:
2. Եռակցման համասեռության բարելավում
Ձեռքով եռակցումը հաճախ կախված է օպերատորի փորձի մակարդակից:
Ծրագրավորված կառավարման և տեսողական հիմնավորման միջոցով ռոբոտացված լազերային եռակցումը ապահովում է.
Կայուն եռակցման արագություն.
Համասեռ եռակցման տրաեկտորիաներ.
Միատեսակ եռակցման որակ:
Սա հատկապես օգտակար է մեծ ծավալներով արտադրության դեպքում:
3. Նախապատրաստման և ճշգրտման ժամանակի նվազեցում
Ավանդական ռոբոտային եռակցման ժամանակ մեկ այլ արտադրանքի անցումը հաճախ պահանջում է ռոբոտի ճանապարհի վերասովորում:
Տեսողական ճանաչման համակարգի օգտագործման դեպքում կետերը ձեռքով գտնելու և տրայեկտորիաները ճշգրտելու վրա ծախսվող ժամանակը զգալիորեն կրճատվում է, ինչը ավելի մեծ արդյունավետություն է ապահովում արտադրական գծի փոխարկման ընթացքում:
4. Պակաս թերությունների ցուցանիշ
Ինքնաշարժ եռակցման կտրվածքի ճանաչումը օգնում է նվազեցնել.
Բաց թողնված եռակցումները;
Կենտրոնից շեղված եռակցումները;
Ամբողջական չլինելու եռակցումները;
Սխալ եռակցման դիրքերը:
Սա օգնում է ընկերություններին բարելավել իրենց արտադրանքների հաջողության ցուցանիշը:
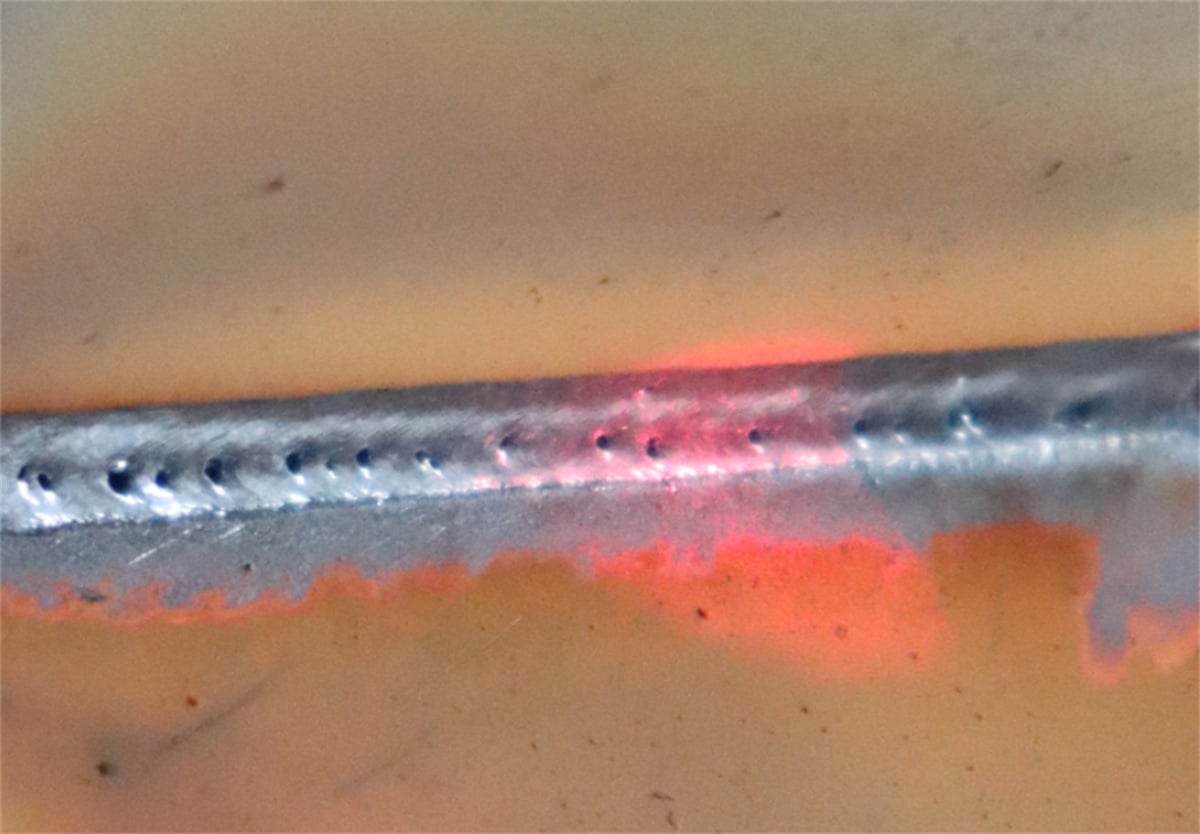
IV. Ո՞ր ոլորտներն են շահում ինտելեկտուալ ռոբոտային լազերային եռակցման արդյունքում:
Ռոբոտավարվող լազերային եռակցումը՝ տեսողական ճանաչման տեխնոլոգիայի հետ միասին, հարմար է արտադրության տարբեր ոլորտներում կիրառման համար:
Նոր էներգիայի արդյունաբերություն
Դիմումները ներառում են.
Բատարեակների պահպանակներ;
Էներգիայի պահեստավորման պահարաններ;
Նոր էներգիայի արտադրանքների կառուցվածքային մասեր: Այն արտադրանքների համար, որոնց չափսերը մեծ են և որոնց մոտ անհրաժեշտ է համատեղել համատեղված եռակցման կտրվածքներ, ավտոմատ ճանաչումը կարող է բարելավել արտադրության միատեսակությունը:
Ավտոմոբիլային արտադրության արդյունաբերություն
Կիրառումներ.
Ավտոմեքենաների մասեր;
Մետաղական կառուցվածքային մասեր;
Ճշգրիտ հավաքված մասեր:
Ռոբոտավարվող լազերային եռակցումը բավարարում է ավտոմեքենաների արդյունաբերության խիստ պահանջները արդյունավետության և որակի վերաբերյալ:
Սարքավորումների և թերթավոր մետաղների արդյունաբերություն
Կիրառումներ.
Պահպանակներ և պահարաններ;
Սարքավորումների շրջանակներ;
Մետաղական տուփեր/պայուսակներ։
Տեսողական օգնությամբ համակարգերը նվազեցնում են ձեռքով դիրքավորման սխալները և բարելավում են շարքային մշակման արդյունավետությունը։
Ճշգրտության մշակման արդյունաբերություն
Կիրառումներ.
Բժշկական սարքավորումներ՝
Էլեկտրոնային բաղադրիչներ՝
Ճշգրտության մետաղական մասեր։
Բարձր ճշգրտության նույնականացման հնարավորությունները ապահովում են, որ արտադրանքները համապատասխանեն հատուկ տեսքի և չափսերի պահանջներին։
Վ. Արդյո՞ք ԱԻ-ով ապահովված ինտելեկտուալ եռակցումը վերացնում է մարդկային միջամտության անհրաժեշտությունը։
Ներկայումս ԱԻ-ի տեխնոլոգիան հիմնականում օգտագործվում է եռակցման գործընթացին օգնելու և սարքավորումների ինքնաշարժաբար աշխատելու կարողությունը բարելավելու համար. այն չի կարող ամբողջովին փոխարինել բոլոր մարդկային մասնակցությունները։
Իրական արտադրության մեջ հետևյալ դերերը մնում են անհրաժեշտ.
Պրոցեսային ինժեներներ պարամետրերի կարգավորման համար;
Տեխնիկներ սարքավորումների շահագործման և սխալների վերացման համար;
Օպերատորներ արտադրական կառավարման համար;
ԱՐԾ-ի և ռոբոտատեխնիկայի դերն է նվազեցնել կրկնվող աշխատանքները, բարելավել եռակցման կայունությունը և ավելի արդյունավետ դարձնել արտադրական գործընթացը;
VI. Ի՞նչ գործոններ պետք է հաշվի առնել ռոբոտացված լազերային եռակցման համակարգերի ընտրության ժամանակ;
Ռոբոտացված լազերային եռակցման սարքավորումների ընտրության ժամանակ ընկերությունները պետք է ավելի լայն տեսլակետ ունենան՝ չսահմանափակվելով միայն ռոբոտի ապրանքային նշանով և լազերային հզորությամբ, ինչպես նաև հաշվի առնել.
Համատեղելիությունը կոնկրետ եռակցման գործընթացների հետ;
Տեսողական համակարգի ճշգրտությունը;
Սարքավորումների կայունությունը;
Ծրագրային ապահովման կառավարման հնարավորությունները;
Տեխնիկական աջակցությունը մատակարարվում է արտադրողի կողմից։
Տարբեր արտադրանքների կառուցվածքները և արտադրական պահանջները պահանջում են հատուկ մշակված ավտոմատացման լուծումներ։
Եզրակացություն
ԱՐՀ, մեքենայական տեսողության և ռոբոտային կառավարման համակարգերի ինտեգրումը լազերային եռակցման սարքավորումներին տալիս է ինտելեկտուալ եռակցման կտրվածքի ճանաչման և ճանապարհի ճշգրտման հնարավորություններ։ Ինքնաշխատ դիրքավորման, իրական ժամանակում հետևման և ինտելեկտուալ ճշգրտման միջոցով ռոբոտային լազերային եռակցումը բարձրացնում է եռակցման ճշգրտությունը, նվազեցնում է ձեռքով կարգավորման ծախսերը և բավարարում է ժամանակակից արտադրական ձեռնարկությունների պահանջները՝ բարձր արդյունավետության և բարձր համատեղելիության ապահովման համար։
Լազերային եռակցման սարքավորումների պրոֆեսիոնալ արտադրող լինելով՝ մենք մատակարարում ենք ռոբոտավորված լազերային եռակցման մեքենաներ, ավտոմատացված եռակցման աշխատավայրեր և ինտելեկտուալ եռակցման լուծումներ: Հիմնվելով հաճախորդի արտադրանքի կառուցվածքի, եռակցման գործընթացների և արտադրական ցիկլի պահանջների վրա՝ մենք առաջարկում ենք սարքավորումների ընտրություն, տեսողական հիմքով դիրքավորման կարգավորումներ, գործընթացի փորձարկում և տեխնիկական աջակցություն՝ օգնելով ձեռնարկություններին հասնել ավելի կայուն և արդյունավետ ավտոմատացված եռակցման արտադրության:

