Принципы определения траектории обработки на ЧПУ-профилегибочном станке
Станок для гибки профиля представляет собой линейный регулируемый вниз станок для гибки профиля. Два боковых ролика являются основными приводными роликами, либо можно использовать три рабочих ролика. Верхний ролик зафиксирован в положении, а нижний ролик зажимает заготовку снизу вверх, чтобы предотвратить деформацию поперечного сечения. Два боковых ролика перемещаются линейно вверх и вниз в соответствии с верхним роликом, управление — гидравлическое, с цифровым отображением перемещения, что облегчает контроль процесса формовки профиля. Поддерживающие ролики с ЧПУ и устройства для коррекции крутящего момента по обеим сторонам помогают обеспечить высокое качество прокатки профилей с асимметричным поперечным сечением и формирование гиперболоидных заготовок.
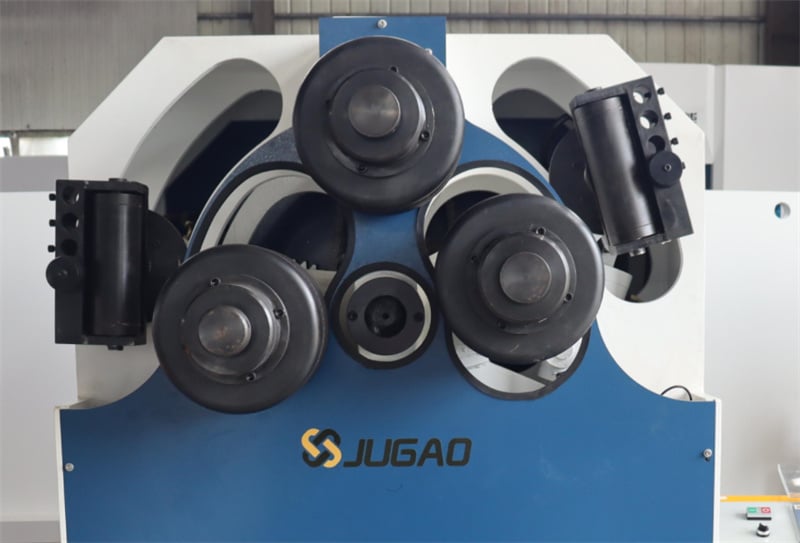
Станок для гибки профиля способен выполнить предварительную гибку, прокатку и округление профиля за одну операцию загрузки. Он обладает передовой конструкцией, широким функционалом и может устанавливаться как вертикально, так и горизонтально в зависимости от потребностей пользователя. Технология станков с ЧПУ для гибки профиля — это метод управления механическим движением и обработкой с помощью цифровой информации.
При обработке на токарном станке с ЧПУ для гибки профиля определение траектории обработки, как правило, основывается на следующих принципах:
1. Должна обеспечиваться точность и шероховатость поверхности обрабатываемой детали.
2. Необходимо сократить траекторию обработки, уменьшить время холостого хода и повысить эффективность обработки.
3. Следует минимизировать объём расчётов в числовом виде и максимально упростить технологический процесс обработки.
4. Для повторяющихся операций следует использовать подпрограммы.