





Պլաստինների գլանման մեքենայի կատարողականության մանրամասն նկարագրություն
I. Սայլակի գործողության սկզբունքը
Ծայրահեղ լայն կիրառում ունի նավթաքիմիական, նավաշինարարական, ճնշման տակ գտնվող ամանների և մեքենաշինական արդյունաբերության մեջ։
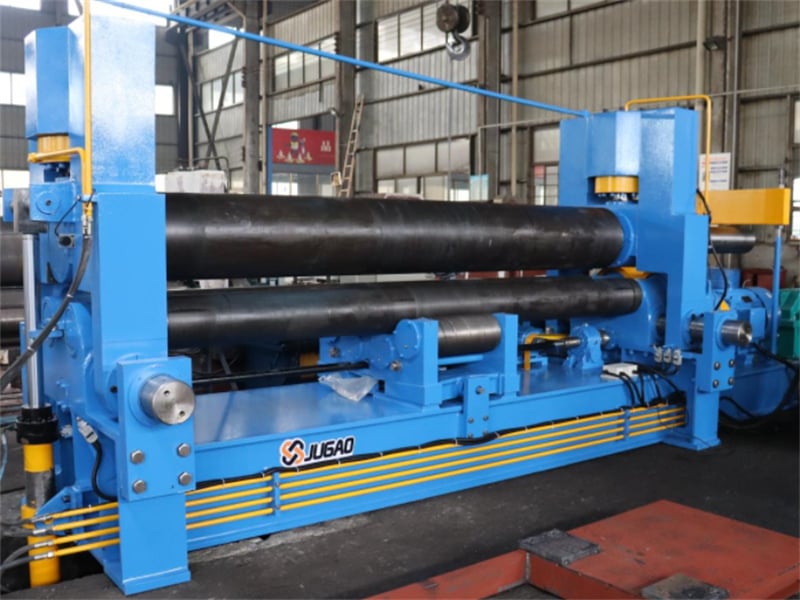
Վերին ռոլիկը սայլակի վրա տեղադրված է սիմետրիկ դիրքում՝ երկու ստորին ռոլիկների միջև: Հիդրավլիկ շարժիչի հիդրավլիկ յուղը ազդում է փականի վրա, ինչը առաջացնում է ուղղաձիգ բարձրացման և իջեցման շարժում: Գլխավոր նվազեցնողի վերջնական ատամնավոր անվայի շարժումը շարժում է երկու ստորին ռոլիկների ատամնավոր անվայի միմյանց հետ միացված ատամնավոր անվայի պտտումը, որը տալիս է մետաղական թիթեղի գլորման համար անհրաժեշտ պտտման մոմենտը: Վերին ռոլիկի ներքև սեղմելու և ստորին ռոլիկների պտտման շնորհիվ մետաղական թիթեղը մի քանի անընդհատ ծռման անցումների է ենթարկվում, ինչը առաջացնում է ուժեղ պլաստիկ դեֆորմացիա և թիթեղը գլորվում է ցանկալի գլանաձև, կոնաձև կամ դրանց մասնակի ձևերով: Այս հիդրավլիկ երեք ռոլիկավոր թիթեղի գլորման սայլակի թերությունն այն է, որ թիթեղի ծայրերը պետք է նախնական ծռել այլ սարքավորումների օգնությամբ:
II. Խնդիրների լուծման մեթոդներ՝ թիթեղի գլորման սայլակի համար
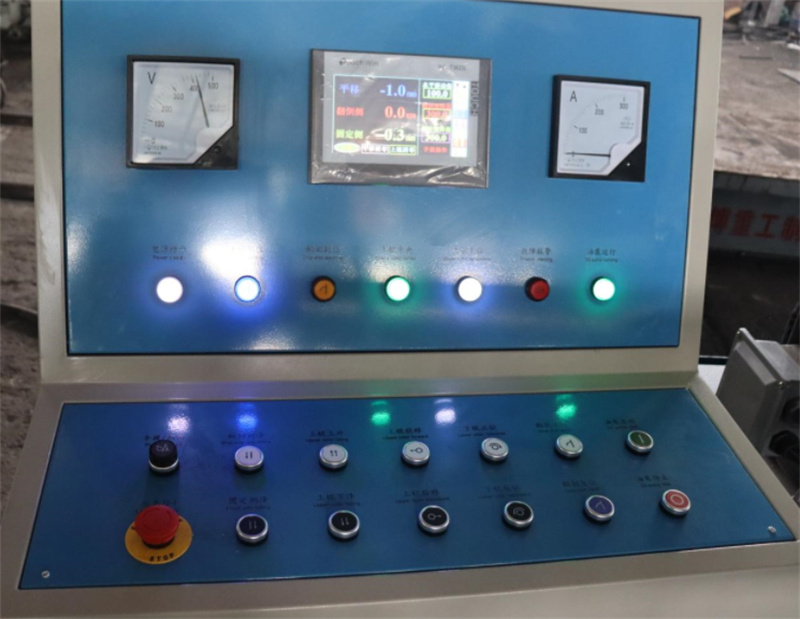
1. Ինտերֆեյսային սիգնալների ստուգում. Ստանդարտ ծրագրավորելի թիթեղների գլանման մեքենայի կառավարման համակարգի ինտերֆեյսային սիգնալները ստուգելով և համեմատելով դրանք ինտերֆեյսի ձեռնարկում նշված ճիշտ սիգնալների հետ՝ կարելի է որոշել համապատասխան սխալի կետերը: 2. Սարքերի չափումներ. Երբ թիթեղների գլանման մեքենայի համակարգը խափանվում է, համակարգի և մեքենայի էլեկտրական սխեմաների հիման վրա սովորական էլեկտրական ստուգման սարքեր ու գործիքներ են օգտագործվում՝ սխալի տեղամասի լարումը, սնման աղբյուրը և իմպուլսային սիգնալները չափելու համար՝ սխալի տեղակայումը որոշելու նպատակով: Եթե մուտքային լարումը գերազանցում է թույլատրելի սահմանները, ցանցի լարումը կարելի է չափել վոլտմետրով կամ իրական ժամանակում վերահսկել լարման ստուգիչով՝ այլ հնարավոր պատճառները բացառելու համար: Եթե թիթեղների գլանման մեքենայի դիրքի կառավարման օղակում առաջանում է սխալ, օգտագործվում է օսցիլոսկոպ:
3. ՊԼԿ-ի ընդհատման վիճակի վերլուծություն. Երբ ծրագրավորելի տրամաբանական կառավարիչը (ՊԼԿ) խափանվում է, ընդհատման պատճառը պահվում է ընդհատման ստեղնաշարում: Սալիկների գլանման մեքենայի ծրագրավորման միջոցով կարելի է վերցնել ընդհատման և բլոկային ստեղնաշարերը, երբ համակարգը կանգնեցված է, և համաձայն նշված պատճառի կարելի է որոշել խափանման տեղամասը:
Անկախ այն բանից՝ թե որքան մեծ է ձեւավորման մեքենաներ օգտագործող ձեռնարկությունը կամ գործարանը, այդպիսի սարքավորումները պետք է լինեն հերմետիկացման սարքերով զինված՝ մշակման ընթացքում հերմետիկացման խախտումների և փոշու ներթափանցման կանխարգելման համար: Ձեւավորման մեքենայի հիդրավլիկ համակարգում հերմետիկացման մասերը կամ սեղմանիչները օգտագործվում են հեղուկի կամ պինդ մասնիկների արտահոսքի կանխարգելման համար հարակից միացման մակերեսների միջև, ինչպես նաև արտաքին աղտոտիչների՝ ինչպես օրինակ փոշին և խոնավությունը, մեքենայի ներքին մասեր ներթափանցելու կանխարգելման համար: Ձեւավորման մեքենայի հիդրավլիկ համակարգի սեղմանիչների հերմետիկացման խախտումները կարող են վատնել աշխատանքային միջավայրը, աղտոտել մեքենան և շրջակա միջավայրը, ինչպես նաև առաջացնել մեխանիկական խափանումներ և անձնական վնասվածքների վտանգ:
Ձեւավորման մեքենայի հիդրավլիկ համակարգի սեղմանիչների հավաստիությունը և ծառայության ժամկետը հիդրավլիկ համակարգի որակի կարևոր ցուցանիշներն են:
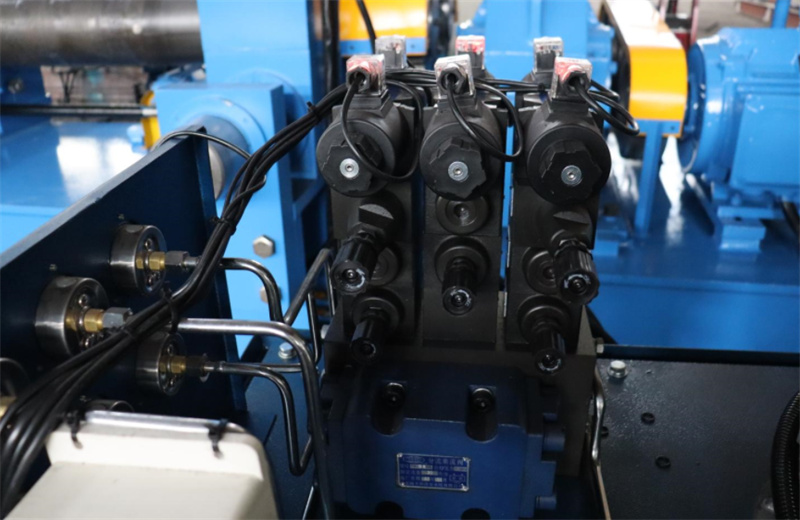
Բացառությամբ ճեղքերի լցման սարքերի, լցման սարքերը օգտագործվում են երկու հարակից միացման մակերևույթների միջև ճեղքը վերահսկելու համար՝ այն նվազեցնելով այն նվազագույն չափի, որից փոքր ճեղքով չի կարող անցնել լցվող հեղուկը: Կոնտակտային լցման սարքերում թիթեղագլանավորման մեքենայի հիդրավլիկ համակարգի լցման սարքերը սովորաբար բաժանվում են ինքնալցվող սեղմման լցման սարքերի և ինքնալցվող ինքնաձգվող լցման սարքերի (այսպես կոչված՝ շուրթային լցման սարքեր): Սակայն թիթեղագլանավորման մեքենայի հիդրավլիկ համակարգում տարբեր լցման սարքերի աշխատանքային ցուցանիշները ազդվում են տարբեր գործոններից: Օրինակ՝ երեք գլանավորից բաղկացած թիթեղագլանավորման մեքենայի լցման սարքերը նույնպես ազդվում են ջերմաստիճանից, ճնշումից և առկա միջավայրից:
IV. Թիթեղագլանավորման մեքենաների փոխանցման ցուցանիշներ
Երբ թիթեղագլանավորման մեքենայի փոխանցման սարքավորումներում օգտագործվում է արագության նվազեցնող սարք, այն նվազեցնում է էլեկտրաշարժիչի բարձր արագությամբ մատակարարվող հզորությունը՝ մուտքային առանցքի փոքր ատամնավոր աղեղնի և ելքային առանցքի մեծ ատամնավոր աղեղնի միմյանց հետ միացման միջոցով:
Պլաստինների գլորման մեքենայի արագության նվազեցնող սարքը հզորության փոխանցման մեխանիզմ է, որն օգտագործում է ատամնավոր արագության փոխակերպիչ՝ նվազեցնելու շարժիչի պտտման արագությունը մինչև ցանկալի պտտման արագություն՝ միաժամանակ ստանալով մեծ պտտման մոմենտ։
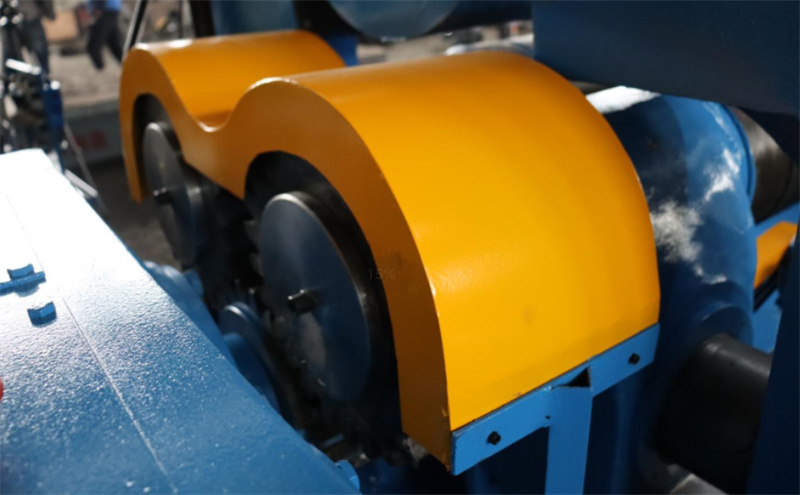
Պլաստինների գլորման մեքենայի արագության նվազեցնող սարքը մեծացնում է ելքային պտտման մոմենտը՝ նվազեցնելով արագությունը։ Պտտման մոմենտի ելքային հարաբերակցությունը հավասար է շարժիչի ելքի արժեքի բազմապատկած նվազեցման հարաբերակցությամբ, սակայն անհրաժեշտ է հսկել, որ արագության նվազեցնող սարքի նոմինալ պտտման մոմենտը չգերազանցվի։ Միաժամանակ նվազում է բեռնվածության իներցիան. իներցիայի նվազումը հավասար է նվազեցման հարաբերակցության քառակուսուն։

