





Kuidas tuvastavad robotlaserkeevitusüksused automaatselt keevitusõmblusi?
Tööstussektor liigub üha rohkem intelligentsuse ja automatiseerimise suunas, mistõttu kasutatakse robotlaserkeevitusüsteeme üha laiemalt erinevates valdkondades, näiteks autotööstuses, uutes energiavaldkondades, lehtmetallitöötlemises ning täppiskomponentide tootmisel.
Traditsiooniline robotkeevitus nõuab tavaliselt eelseadistatud, fikseeritud liikumisteed, mis seab kõrged nõuded töödeldava detaili asukohatäpsusele. Kui esinevad näiteks kokkupanekuvigu, detaili deformatsioon või keevitusõmbluse asukoha nihkumine, põhjustab see sageli probleeme, nagu keevitusmärgi vale paigutus või ebakorrapärased keevitusnöörid.
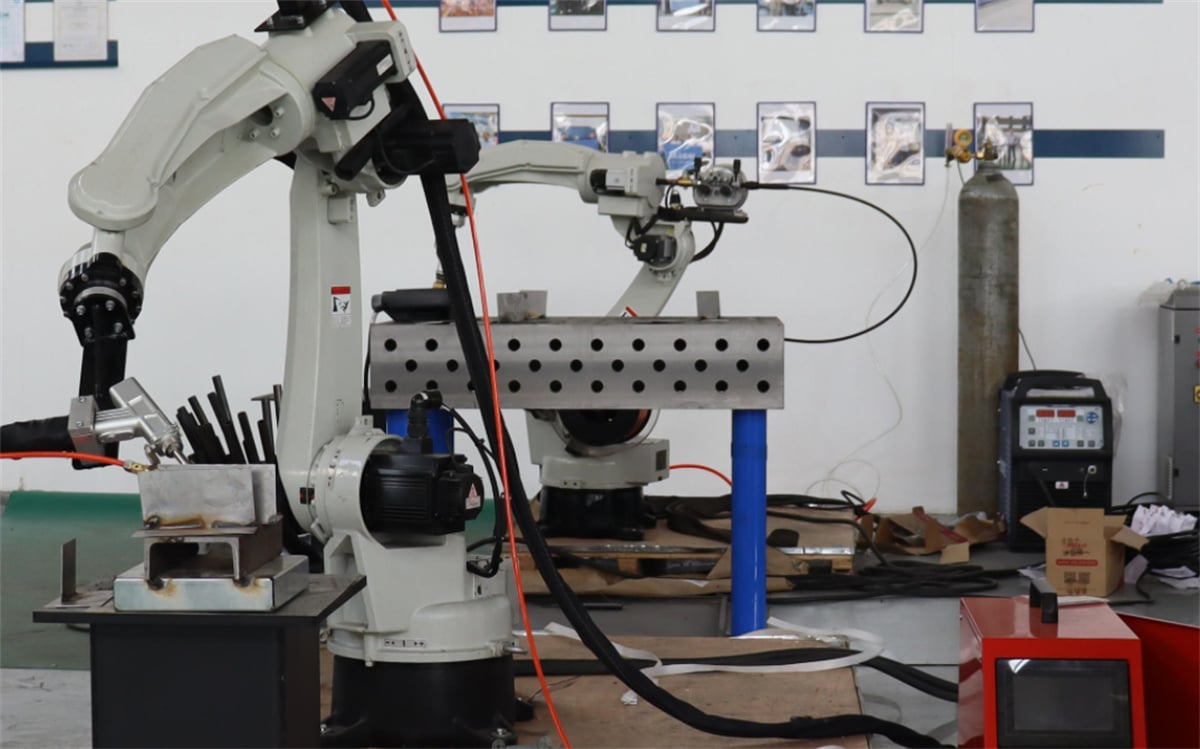
Viimastel aastatel on tehisintellekti, masinavaatluse ja täpse juhtimise tehnoloogiate areng andnud robotilaserkeevitussüsteemidele täiustatud võimekused automaatselt tuvastada ja kohandada keevitusprotsessi reaalajas, aidates ettevõtetel parandada nii keevitus täpsust kui ka tootmise stabiilsust.
Kuidas siis robotilaserkeevitussüsteemid tegelikult automaatselt tuvastavad keevitusõmblusi?
I. Miks nõuab traditsiooniline robotkeevitus täpset positsioneerimist?
Standardsetes robotkeevitusprotsessides järgib robot tavaliselt eelprogrammeeritud liikumismustrit.
See lähenemisviis sobib siis, kui:
Toote struktuur on fikseeritud;
Töödeldava detaili mõõtmed on ühtlased;
Kinnitusseadmed tagavad täpse positsioneerimise;
Tootmissarjad on stabiilsed ja ühtlased.
Tegelikus tootmiskeskkonnas võivad töödeldavad detailid aga olla allutatud:
Mõõtmete vead töötlemisel;
Paigaldusete kõrvalekalded;
Asendimuutused keevitamise eel;
Materjali soojuspõhjased deformatsioonid.
Nende tegurite igaüks võib põhjustada tegeliku keevitusõmbluse asukoha kõrvalekaldumise eelprogrammeeritud teekonnast.
Kui robot ei suuda õigeaegselt kohanduda, võib see viia järgmisele:
Laserkiire kõrvalekaldumisele keevitusõmblusest;
Piisamatu keevitusjõudlusele;
Mitteühtlasele keevitusvälimusele;
Toote ületootmise vajaduse suurenemisele.
Seetõttu on automaatne õmblusjoonte tuvastamine muutunud tähtsaks keskmes intelligentse keevituse arendamisel.
II. Kuidas saavutatakse automaatne õmblusjoonte tuvastamine robotilises laserkeevituses?
Robotilised laserkeevitusüsteemid saavutavad automaatse tuvastamise peamiselt nägemissüsteemide, sensoritehnoloogia ja intelligentsate algoritmide abil.
Levinud meetodid hõlmavad:
1. CCD-põhine visuaalne positsioneerimine ja tuvastamine
CCD-nägemissüsteemid kasutavad töödeldava detaili pildi saamiseks ja keevituspiirkonna analüüsimiseks tööstuslikke kaamerad.
Tööprotsess on järgmine:
① Kaamera fikseerib detaili asukoha;
② Süsteem tuvastab õmblusjoone tunnused;
③ Süsteem arvutab automaatselt õmblusjoone koordinaadid;
④ Robot kohandab vastavalt oma keevitusliikumist;
⑤ Laserpea lõpetab keevituse, järgides parandatud trajektoori.
See meetod sobib hästi:
Täpsuskomponentidele;
Lehtmetallist konstruktsiooniosadele;
Toodetele, millel on kõrged nõuded visuaalsele välimusele.
2. Laseripõhine nägemisjälgimine keevitusõmbluste jaoks
Laserijälgimissüsteem tuvastab keevitusõmbluse asukohta reaalajas, projekteerides laserjoone.
Keevitamise ajal saab süsteem tuvastada:
Keevitusõmbluse keskkoha;
Kõikide keevitusõmbluse kõrvalekaldumiste.
Töödeldava detaili kõrguse muutused.
Kui tuvastatakse keevitusõmbluse asukoha muutus, kohandab juhtsüsteem automaatselt roboti liikumistrajektoori, tagades, et laser jääks täpselt paigutatud soovitud keevitusliinile.
See meetod sobib eriti hästi:
Pikkade keevitusõmblustega;
Kõverate või kujundatud keevitusõmblustega;
Suurte konstruktsiooniosade puhul.
3. AI-toetatud otsuste tegemine
AI-tehnoloogia integreerimine annab keevitusseadmetele täiustatud andmete analüüsivõimalused.
Süsteem õpib suurte keevitusandmete kogumite põhjal tuvastama:
Erinevaid keevitusõmbluste kujusid;
Erinevad töödeldavate detailide struktuurid;
Ebatavalised keevitusetingimused.
AI-toetatud funktsioonid võimaldavad seadmel:
Parandada tuvastustäpsust;
Optimeerida keevitusrajusid;
Vähendada vajadust käsitsi seadistuste järele;
Täiustada tootmisjärjepidevust.
III. Millised on automaatse keevitusõmbluse tuvastamise eelised robotilises laserkeevituses?
1. Vähendatud nõuded töödeldavate detailide asetusele
Traditsiooniline keevitus nõuab sageli kõrgelt täpsustavate kinnituste kasutamist asetamiseks; siiski saavad intelligentsed tuvastussüsteemid kompenseerida asetuse vigu teatud piirides.
See võimaldab ettevõtetel vähendada kinnituste seadistamisega seotud kulusid ja suurendada tootmisel paindlikkust.
2. Parandatud keevituskooskõla
Käsitöölik keevitus sõltub sageli operaatori kogemustasemest.
Programmeeritud juhtimise ja pildipõhise tuvastamisega tagab robotilaserkeevitus:
Stabiilsed keevituskiirused;
Kooskõlas olevad keevitusrajad;
Ühtlane keevituskvaliteet.
See on eriti kasulik massitootmise stsenaariumides.
3. Vähendatud seadistus- ja kohandusajad
Tavapärasel robotkeevitusel nõuab teise tootele üleminek sageli roboti liikumiste uuesti õpetamist.
Näovisuaalse tuvastussüsteemiga väheneb oluliselt aeg, mille kulutatakse punktide käsitsi leidmisele ja trajektooriate kohandamisele, mis suurendab tootmisliinide ümberseadistamise ajal tõhusust.
4. Madalamad defektide määrad
Automaatne õmblusliite tuvastus aitab vähendada:
Ära jäetud õmblusi;
Keskel mitteolevaid õmblusi;
Täielikult mittevalmistatud õmblusi;
Valesti valitud keevitusasukohti.
See aitab ettevõtetel parandada oma toodete läbimisnäitajat.
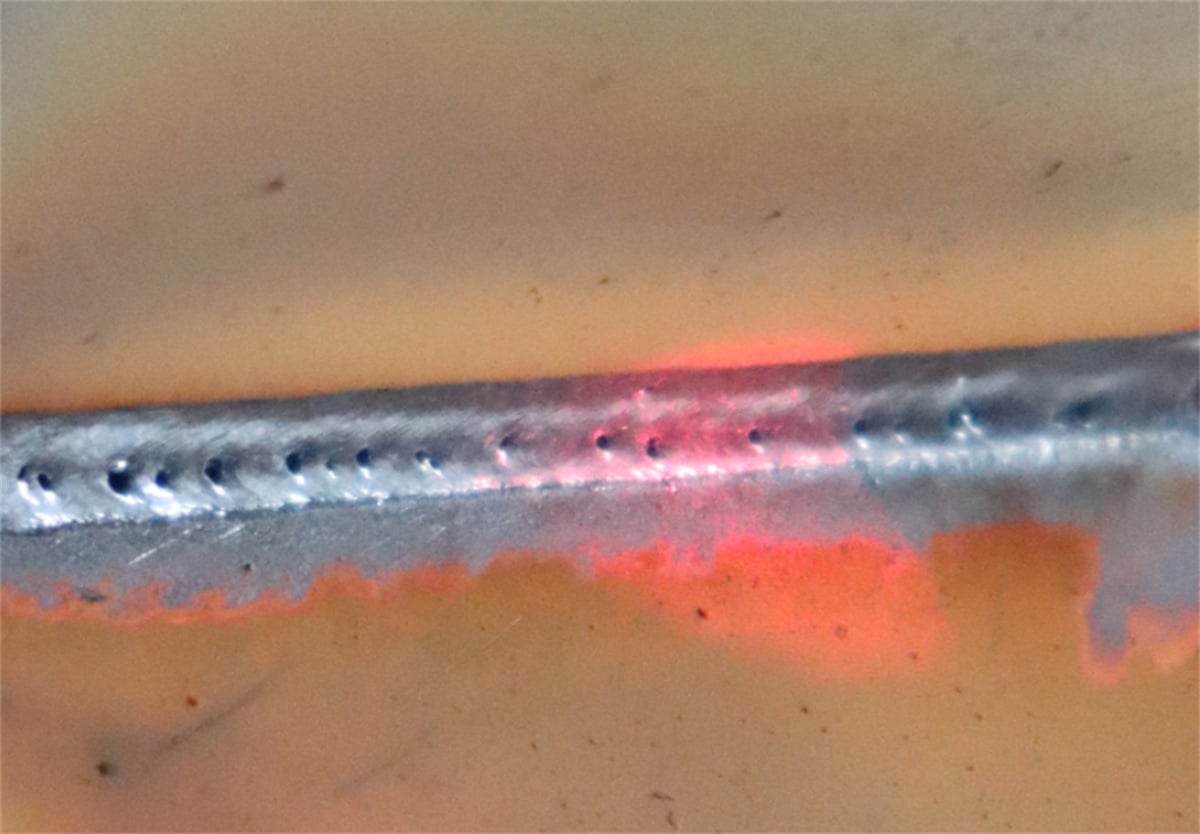
IV. Millised tööstusharud saavad kasu intelligentsest robotilisest laserkeevitusest?
Robotiline laserkeevitus koos näovisuaalse tuvastustehnoloogiaga sobib laiale valdkonnale tootmisrakendusi.
Uus energia tööstus
Rakendused hõlmavad:
Patareikarajad;
Energia salvestamise kappid;
Uue energia toodete struktuuriosad. Toodete puhul, mille mõõtmed on suuremad ja mis nõuavad ühtlast keevitusõmblust, võib automaatselt tuvastamine parandada tootmise ühtlust.
Autotööstus
Rakendused:
Autokomponentide puhul.
Metallist struktuuriosad;
Täpsuskoostud.
Robootiline laserkeevitamine vastab autotööstuse rangelele nõudlusele tõhususe ja kvaliteedi suhtes.
Riistvara ja lehtmetallitööstus
Rakendused:
Korpused ja kappid;
Seadmete raamid;
Metallkastid/kotid.
Näovisuaalse abisüsteemide kasutamine vähendab käsitsi paigutamisel tehtavaid vigu ja parandab partii töötlemise tõhusust.
Täpsustootevalmistuse tööstus
Rakendused:
Meditsiiniseadmed;
Elektronikakomponendid;
Täpsustootevalmistuse riistvara.
Kõrgtäpsusega identifitseerimisvõimalused tagavad, et tooted vastavad konkreetsetele välimuse ja mõõtude nõuetele.
Kas AI-ga varustatud intelligentne keevitamine kaob inimliku sekkumise vajadus?
Hetkel kasutatakse AI-tehnoloogiat peamiselt keevitusprotsessi toetamiseks ja seadmete automaatsema tegemiseks; see ei suuda täielikult asendada kogu inimlikku osalust.
Tegelikus tootmises jäävad järgmised rollid oluliseks:
Protsessiinsenerid parameetrite seadistamiseks;
Tehnikud seadmete käivitamiseks ja silumiseks;
Tootmisjuhtimise operaatoreid.
AI ja robotite roll on vähendada korduvaid ülesandeid, parandada keevitamise stabiilsust ja muuta tootmisprotsess tõhusamaks.
VI. Milliseid tegureid tuleb arvesse võtta, kui valitakse robotilaserkeevitusi?
Robotilaserkeevitusseadmete valimisel peavad ettevõtted pöörama tähelepanu mitte ainult roboti brändile ja laserivõimsusele, vaid ka järgmistele aspektidele:
Sobivus konkreetsete keevitusprotsessidega;
Nägemissüsteemi täpsus;
Seadmete stabiilsus;
Tarkvaralised juhtimisvõimalused;
Tootja pakutav tehniline tugi.
Erinevad tooteehitused ja tootmisnõuded nõuavad kohandatud automaatlahendusi.
Kohustuslik väljaandmine
AI, masinavaatluse ja robotijuhtimissüsteemide integreerimine varustab laserkeevitusmasinaid intelligentse keevitusõmbluse tuvastamise ja liikumisrajale kohandamise võimetega. Automaatne positsioneerimine, reaalajas jälgimine ja intelligentne parandus suurendavad robotilaserkeevituse täpsust, vähendavad käsitsi seadistamisega kaasnevaid kulusid ning vastavad kaasaegsete tootmisettevõtete nõudmistele kõrgtõhusa ja kõrgkonsistentse tootmise osas.
Kui professionaalne laserkeevituse seadmete tootja pakume robotilisi laserkeevitusmasinaid, automaatselt töötavaid keevitusseadmeid ja nutikaid keevituslahendusi. Kliendi toote struktuuri, keevitusprotsesside ja tootmistsükli nõuete alusel pakkume seadmete valikut, visioonipõhise asukohamääramise seadistusi, protsessi katsetusi ja tehnilist tuge – aitades ettevõtetel saavutada stabiilsemat ja tõhusamat automaatselt toimivat keevitusprodukti.

