





Detaljert introduksjon til ytelsen til en plate-bøye-maskin
I. Virkningsprinsipp for plateruller
Mye brukt i industrier som petrokjemi, skipsbygging, trykkbeholderproduksjon og generell maskinproduksjon.
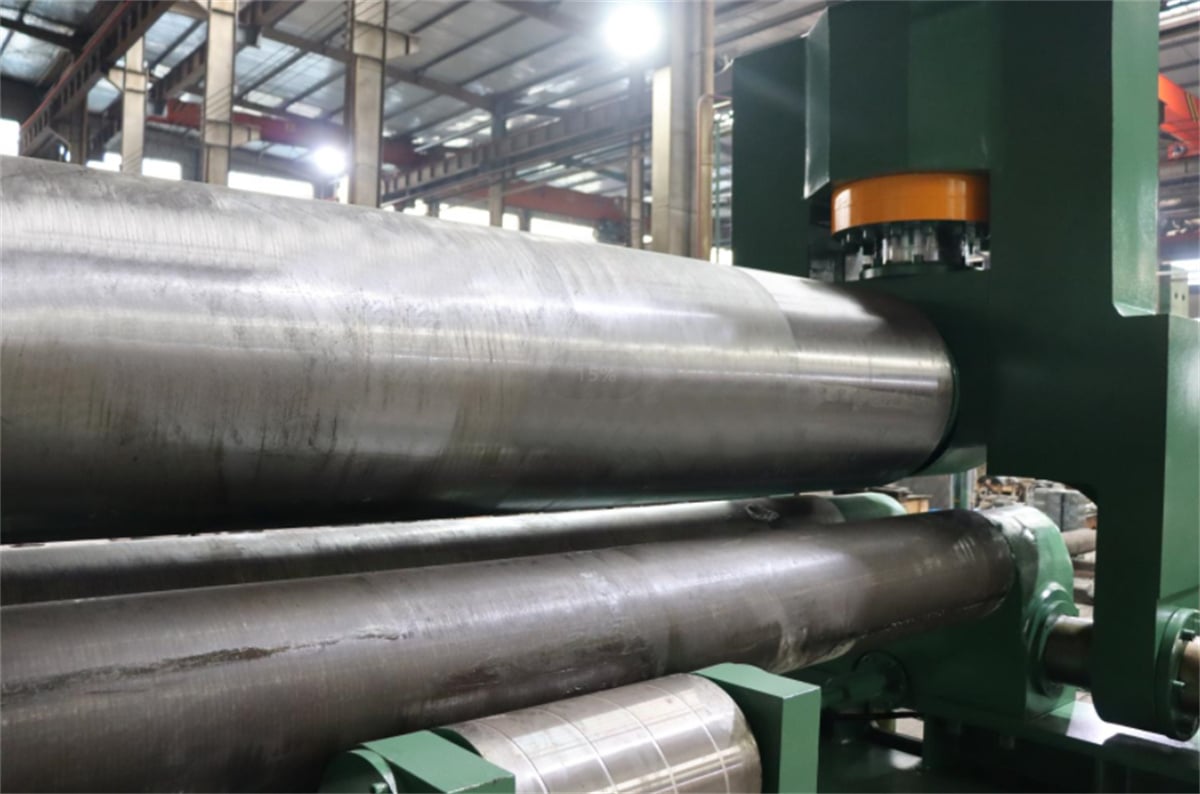
Maskinens øverste rull er plassert symmetrisk mellom de to nederste rullene; hydraulisk olje som virker på en stempel i en hydraulisk sylinder driver den øverste rullen til å bevege seg vertikalt (opp og ned). Samtidig driver tannhjulet i siste trinn av hovedreduksjonsboksen tannhjulene til de to nederste rullene til å rotere, og gir dermed dreiemomentet som kreves for å bøye platen. Gjennom nedadgående trykk fra den øverste rullen og rotasjonen av de nederste rullene gjennomgår metallplaten kontinuerlig bøyning over flere passeringer, noe som fører til permanent plastisk deformasjon og danner de ønskede sylindriske eller koniske formene (eller deler av disse). En ulempe med denne hydrauliske tre-rull-platbøyemaskinen er at endene av platen må for-bøyes ved hjelp av separat utstyr.
II. Feilsøking på platbøyemaskinen
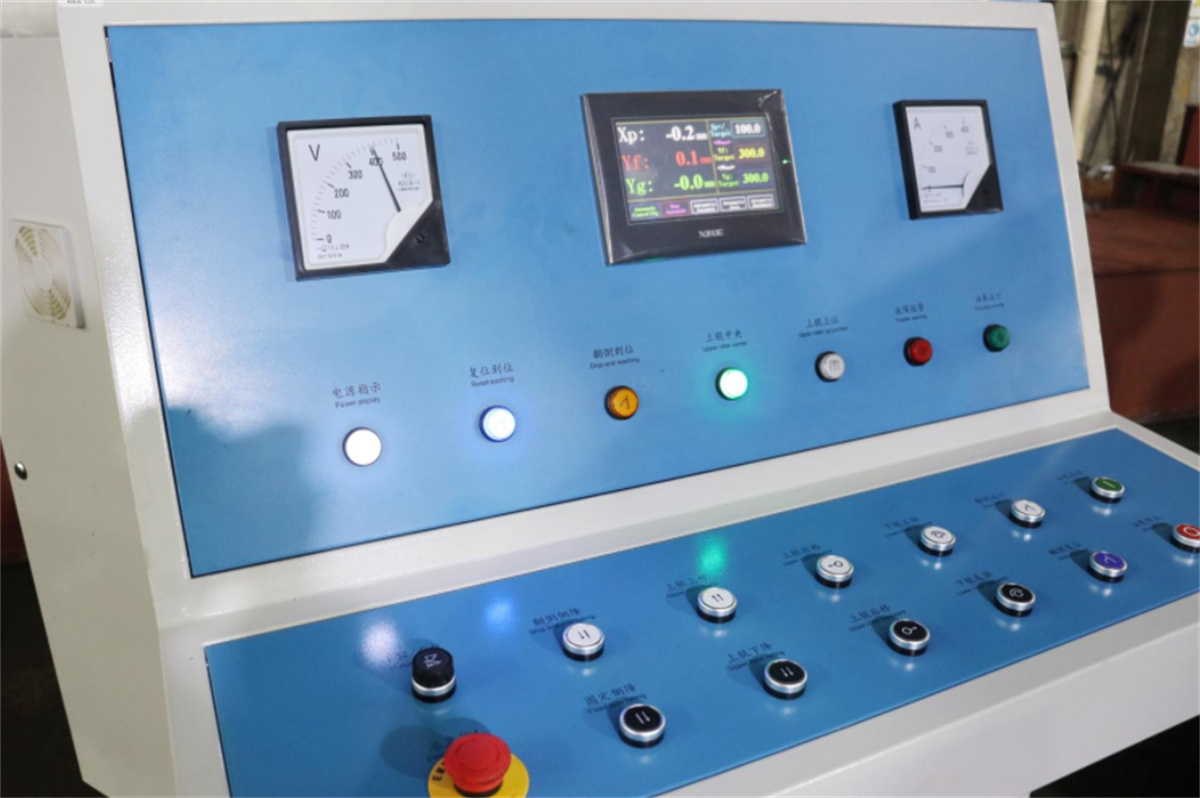
1. Sjekk av grensesnittsignal: Ved å sjekke grensesnittsignalene til maskinstyringssystemet via programmerbar kontroller og sammenligne dem med de riktige signalene som er oppført i grensesnittmanualen, kan den spesifikke feilpunktet identifiseres.
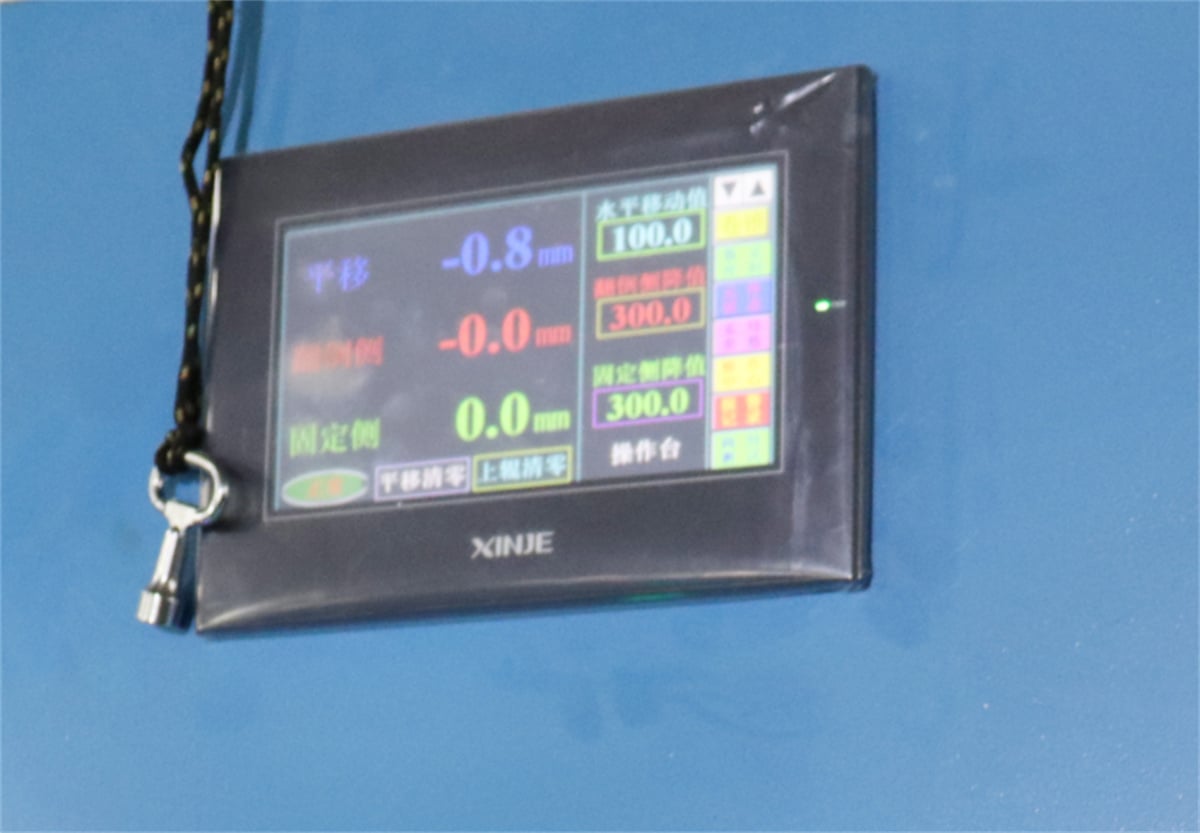
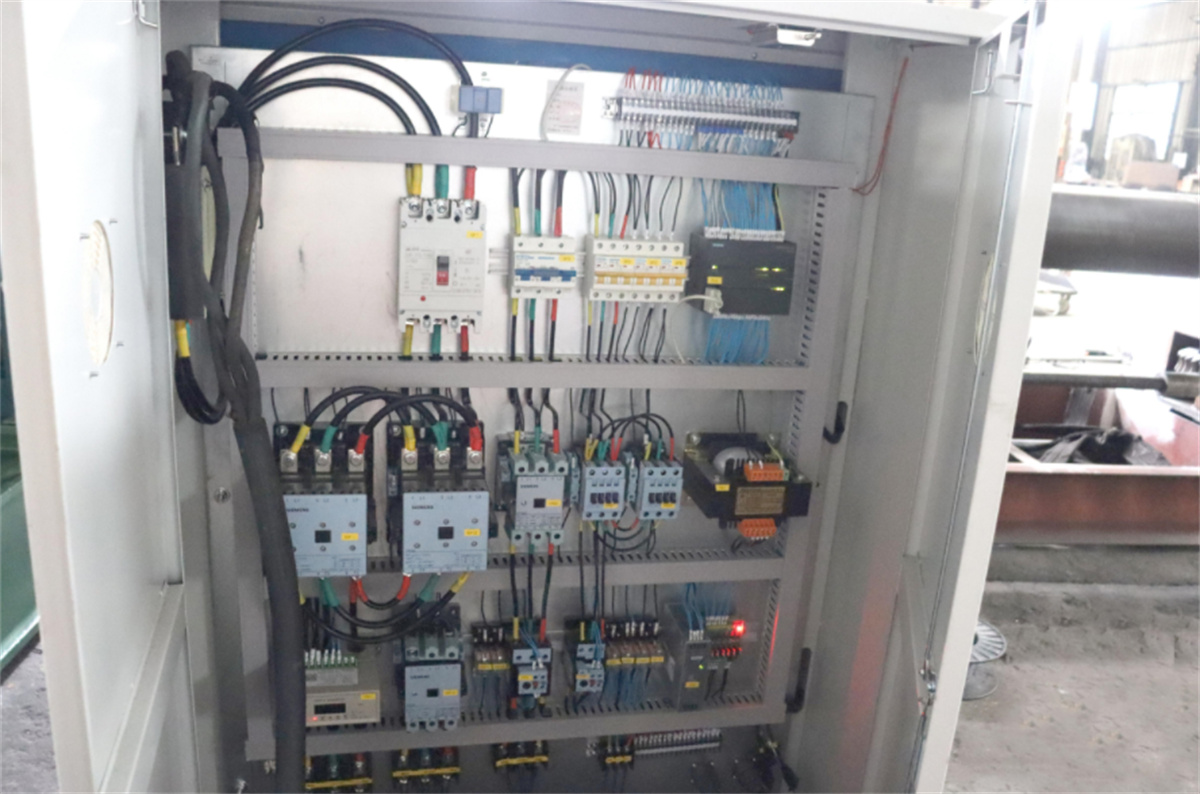
2. Instrumentmåling: Når en systemfeil oppstår, brukes standard elektriske testinstrumenter og verktøy til å måle parametere som spenning, strømforsyning og puls-signaler – med henvisning til system- og maskinkretsdiasgrammer – for å lokalisere feilen. For eksempel, hvis inngangsspenningen overskrider grensene, kan en voltmeter måle nettspenningen, eller en spenningsmåler kan gi sanntidsovervåking for å utelukke andre årsaker. En oscilloskop kan brukes hvis feilen oppstår i posisjonskontrollsløyfen.
3. Analyse av PLC-interruptstatus: Når en feil oppstår i programmerbar styring, lagres årsaken til interruptet i en interrupt-stakk. Ved å bruke maskinens programmeringsverktøy mens systemet er stoppet, kan operatøren hente interrupt-stakken og blokkstakken for å identifisere feilen basert på den angitte årsaken.
III. Effektive tiltak for å forbedre tettningsytelsen til platemaskiner for bøyning
Uansett størrelse på bedriften som bruker en platemaskin for bøyning, eller på produksjonsanlegget som lager den, må utstyret være utstyrt med tettningsanordninger for å forhindre lekkasje og inntrengning av støv under prosessoperasjoner.
Tetninger er komponentene i hydraulikksystemet til platemaskinen som er ansvarlige for tetting; de forhindre lekkasje av væsker eller faste partikler fra mellom sammenkoblede overflater og hindrer eksterne urenheter – som støv og fuktighet – i å komme inn i maskineriet. Ekstern lekkasje fra disse tetningene fører til spild av arbeidsvæske, forurensning av maskineriet og miljøet, og kan til og med føre til mekaniske svikt eller ulykker med utstyr og personell.
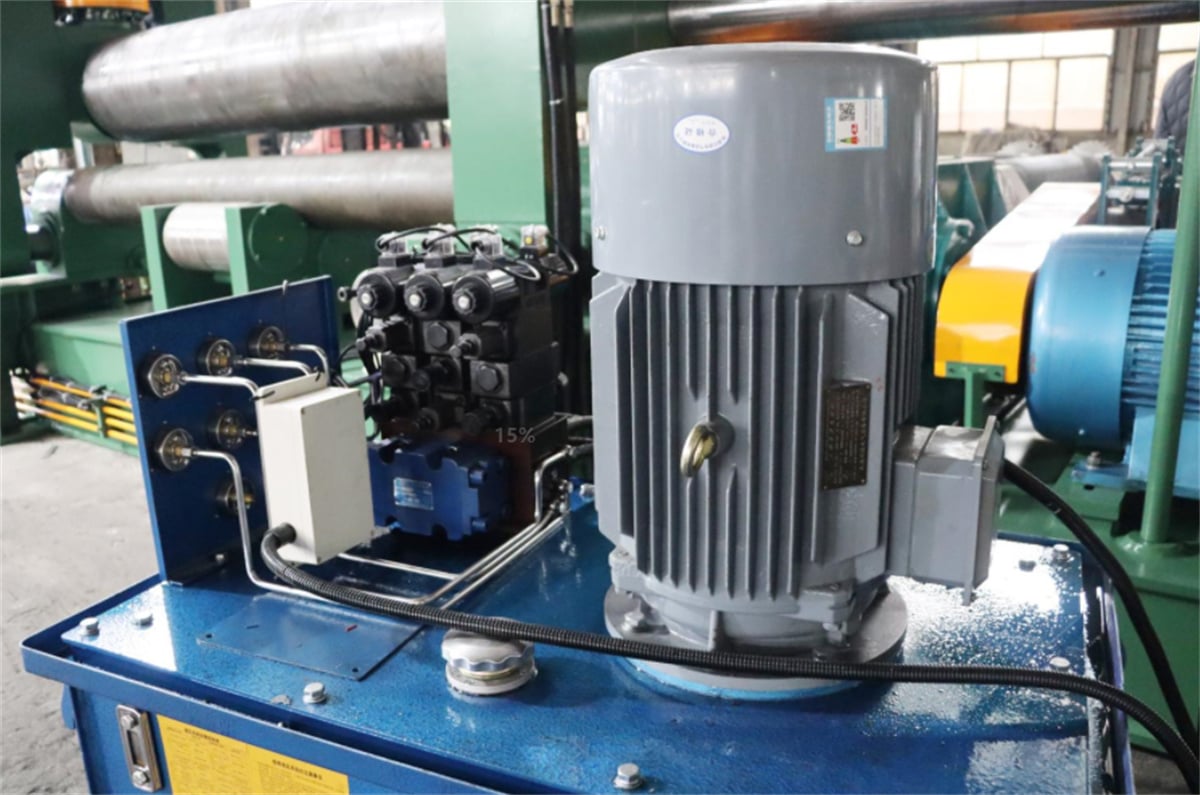
Driftssikkerheten og levetiden til tetningene i hydraulikksystemet er nøkkelindikatorer på systemets generelle kvalitet.
Med unntak av tettningsringar er tetting avhengig av komponentar som begrensar avstanden mellom samvirkande flater til eit mål som er mindre enn det som krevest for at væska skal kunna passere gjennom. I kontaktbaserte tettingsapplikasjonar vert tettningar vanlegvis inndelt i to typar: sjølvtettande tettningar med kompresjon og sjølvtettande, sjølvtiltynande tettningar (òg kjende som leppetettningar). Faktorane som påverkar ytinga til desse ulike tettningane varierer derimot; til dømes vert tettingsytinga til ein tre-rull-platebøyemaskin påverka av variablar som temperatur, trykk og det spesifikke mediet som er involvert.
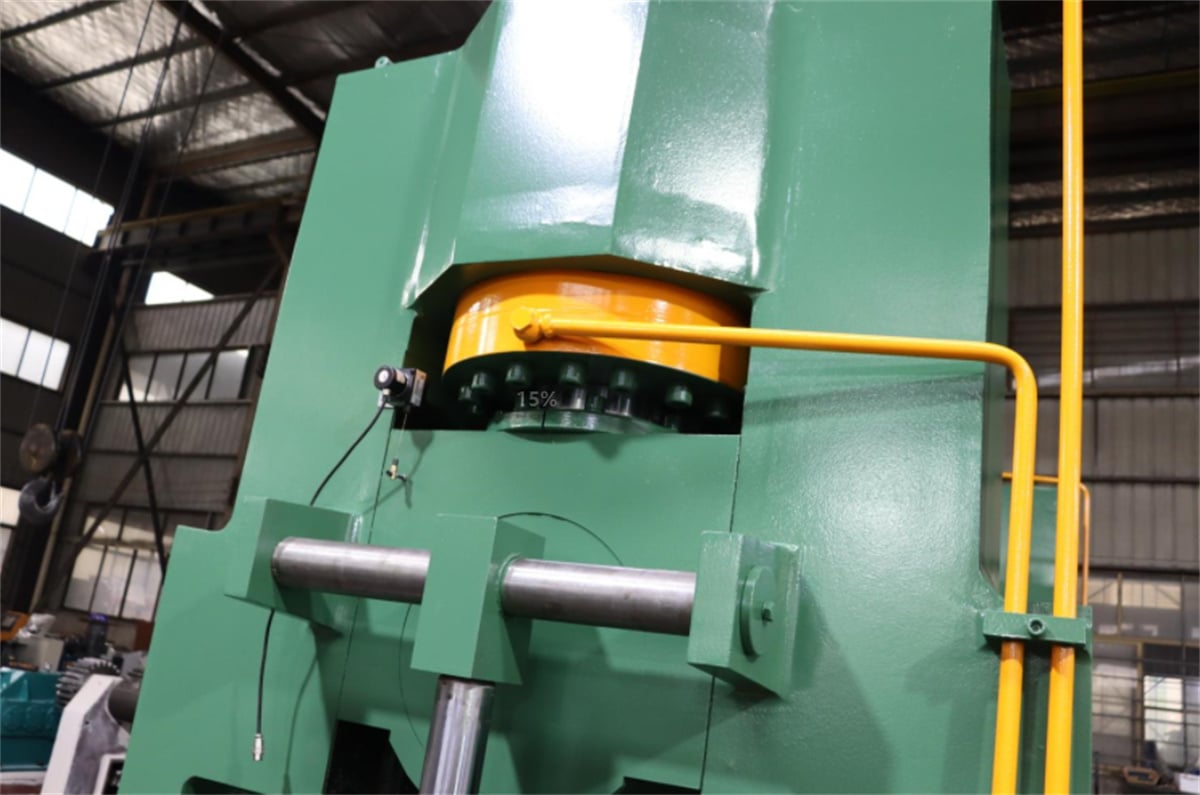
IV. Transmisjonsyting for platebøyemaskinar
Når en hastighetsreduktor brukes i overføringssystemet til en platerullingsmaskin, oppnås hastighetsreduksjon ved at kraft overføres fra den høyhastighetselektriske motoren gjennom en inngangsshaft – som har et tannhjul med færre tenner – som griper inn i et større tannhjul på utgangsakselen. Den hastighetsreduktor som brukes i en platerullingsmaskin er en kraftoverføringsmekanisme som bruker en tannhjulsbasert hastighetsomformer for å redusere motorens rotasjonshastighet til ønsket nivå samtidig som høyere dreiemoment genereres.
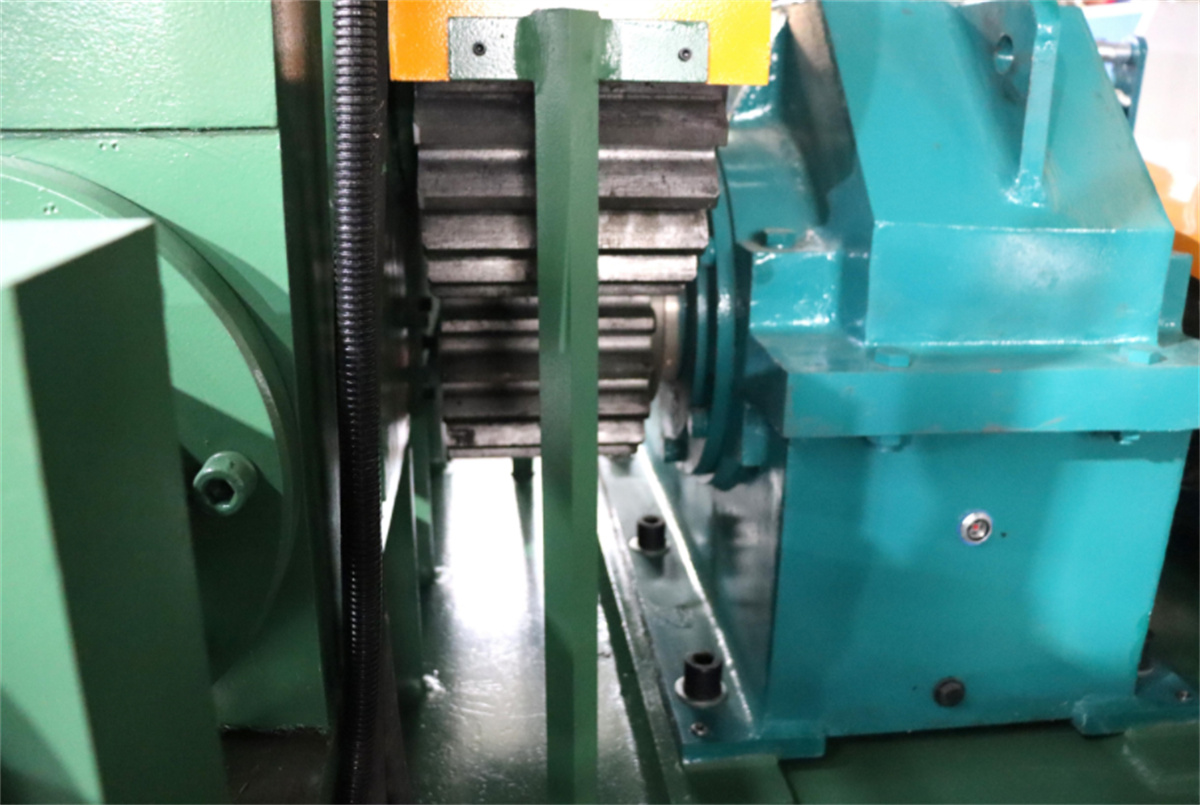
Under hastighetsreduksjon øker reduktoren også utgangsdreiemomentet – beregnet ved å multiplisere motorens utgang med reduksjonsforholdet – men det må tas hensyn til at reduktorens nominelle dreiemoment ikke overskrides. I tillegg reduserer hastighetsreduksjonen treghetsmomentet til lasten; reduksjonen i treghetsmoment er proporsjonal med kvadratet av reduksjonsforholdet.

