





Ինչպես են սերվո-շահագործվող թերթիկների հետևողները բարելավում որակը և արդյունավետությունը CNC ճկատախտակային ճկատախտակներում
Տախտակավորման մշակման ոլորտում սերվոշարժիչավորված CNC ճկեցնող մեքենաները դառնում են այդ ոլորտի ինտելեկտուալ վերափոխման հիմնական սարքավորումներ: Քանի որ արտադրության պահանջները մշակման ճշգրտության, արտադրանքի արդյունավետության և ավտոմատացման մակարդակի նկատմամբ շարունակում են բարձրանալ, ավանդական ճկեցնելու մեթոդները դժվարանում են բավարարել ժամանակակից արտադրական պահանջները: Նյութի սպառողավորման և ճկեցնելու գործողության միջև ճշգրտությամբ համաժամանակեցման միջոցով սերվոշարժիչավորված ճկեցնող մեքենաները արդյունավետորեն լուծում են դեֆորմացիայի խնդիրները՝ օրինակ՝ երկար, բարակ կամ ծանր մասերի մշակման ժամանակ ծանրության ուժի պատճառով առաջացած սահքը, ինչը զգալիորեն բարելավում է մշակման որակը և արտադրանքի արդյունավետությունը:
I. Սերվո-վարվող թերթի հետևող. մեծ մասնակի ծալման խնդիրները լուծելու հիմնական բաղադրիչ
Սերվոշարժիչով աշխատող թերթի հետևողը սերվոշարժիչով աշխատող CNC ճկման մեքենայի ամենակարևոր գործառնական բաղադրիչներից մեկն է և հատկապես մեծ նշանակություն ունի երկար կամ բարակ թերթերի մշակման ժամանակ։ Երբ CNC ճկման մեքենան մշակում է երկար կամ ծանր մասեր, մատրիցների փակման ժամանակ նյութը բարձրանում է վերև՝ թեքվելով դեպի վեր։ Առանց արդյունավետ աջակցության չափազանց ծանր կամ երկար թերթերը մեծ հավանականությամբ ճկվում են գրավիտացիոն ուժի ազդեցությամբ, ինչը բավականին վատացնում է ճկման ճշգրտությունը։ Սերվոշարժիչներով շարժվող հետևող միավորը, որն ունի լայն աջակցման մակերես և բարձր բեռնվածության կարողություն, ապահովում է, որ աջակցման սալիկը շարժվի համատեղ թերթի հետ ամբողջ ճկման գործընթացում։ Գծային և պտտական շարժումների ճշգրտի համակարգման շնորհիվ հետևողի շարժման ճանապարհը և արագությունը համապատասխանում են թերթի վերև շարժմանը և ճկման արագությանը։ Դա ապահովում է ճկման ճշգրտությունը և միաժամանակ զգալիորեն նվազեցնում է ձեռքով նյութի աջակցման դժվարությունն ու աշխատատարությունը։
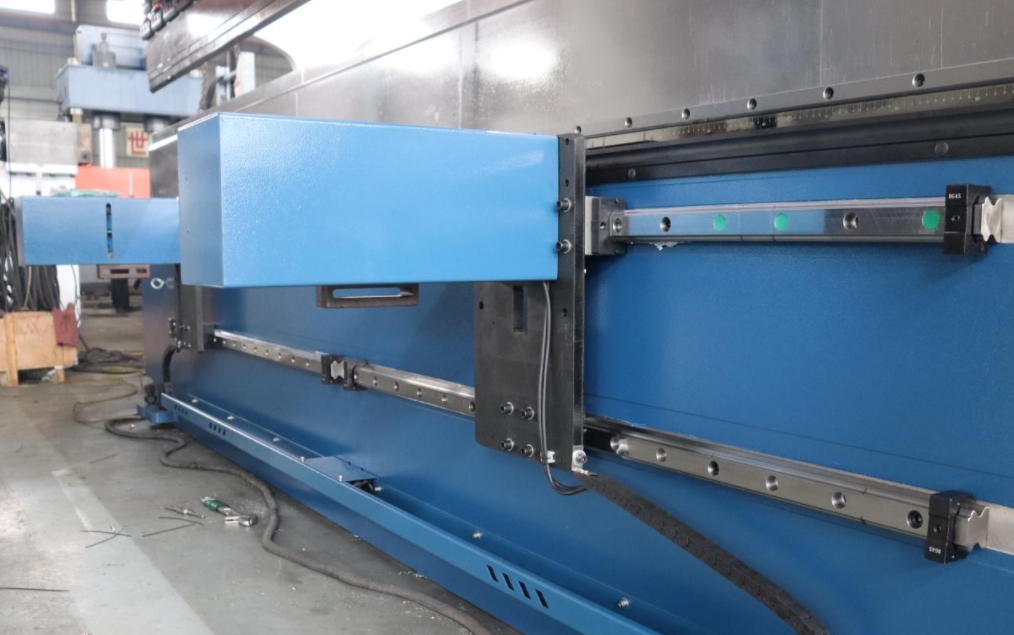
Ջուգաո ՍՆԿ մեքենայի կողմից անկախ մշակված սերվո-շարժվող թերթի հետևող միավորը օգտագործում է հատուկ էլեկտրական վերահսկման համակարգ: Այն օգտագործում է մագնիսային սանդղակներ իրական ժամանակում դիրքի հետադարձ կապի համար, իսկ համակարգիչը սերվո շարժիչը վերահսկում է փակ օղակի համակարգում՝ կատարելու հետևող շարժումը: Միավորը ունի առանձին կառուցվածք, որը չի պահանջում ճկվող մեքենայի մեխանիկական բաղադրիչների որևէ փոփոխություն. այն սարքավորված է հարթեցվող անիվներով, որոնք ապահովում են ճկուն շարժականություն և համատեղելի են ցանկացած մարկայի կամ մոդելի ճկվող մեքենաների հետ: Հենարանի սեղանը սարքավորված է համընդհանուր գնդաձև փոխանցիչներով՝ ապահովելու մշակվող մասերի շարժումն ու պտտումը: Դրա բարձրությունը կարող է ճշգրիտ կարգավորվել՝ համապատասխանելու տարբեր բարձրությամբ ձուլատակներին, իսկ հետևող հենարանի արագությունը կարող է ճկուն հարմարվել թերթի հաստությանը՝ առանց ճկվող մեքենայի սկզբնական վերահսկման համակարգի փոփոխության: Այս բարձր ճկունություն ունեցող դիզայնը հնարավորություն է տալիս հետևող հենարանի համակարգի արագ ինտեգրմանը տարբեր ճկվող մեքենաների հետ՝ կազմելու կիսաավտոմատ արտադրական գծեր, ինչը թույլ է տալիս արագ ստեղծել նախատիպեր և մեծ քանակով արտադրել՝ խնայելով աշխատավարձ և բերելով ուժեղ տնտեսական արդյունք:
II. Կողային հետևման աջակցությունը ծալման համար՝ Կիսաինքնաշարժից լրիվ ինքնաշարժի մեջ բարելավում
CNC ճնշման ճոպանների տեխնիկական շրջանակներում՝ հետևող օժանդակ աջակցման համակարգը լրիվ ավտոմատացված ծռման հասնելու համար կարևորագույն բաղադրիչն է: Ավանդական առջևի հետևող աջակցման մեխանիզմները հաճախ օգտագործում են թեքաձողային մեխանիզմներ, որոնք վարում են էլեկտրոհիդրավլիկ սերվող վարույթի միջոցով. դրանք կախված են CNC համակարգից՝ համամետ սերվո փականների բացման կարգավորման համար, ինչը, իր հերթին, կարգավորում է հեղուկի հոսքը գլանների մեջ՝ աջակցման շարժման արագությունը համաժամեցնելու համար մետաղալարի ծռման արագության հետ: Այս մեխանիզմները ներառում են բարդ մեխանիկական գործողություններ, պահանջում են գլանների միջոցով էլեկտրոհիդրավլիկ վարույթ, բարձր արտադրական ծախսեր են պահանջում և դժվարացնում են շարժման ճանապարհների վարույթը: Այս խնդիրները լուծելու համար JUGAO CNC MACHINE-ը հրաժարվել է հիդրավլիկ վարույթից իր նոր սերնդի CNC սերվո-էլեկտրոհիդրավլիկ ճնշման ճոպաններում: Փոխարենը ընկերությունը օգտագործում է սերվո շարժիչներ՝ ուղղակիորեն վարելու մեխանիկական շարժումները, իսկ CNC համակարգը համակարգում է բոլոր սերվո շարժիչների պարամետրերը՝ համապատասխան գործողությունների ճշգրիտ համաժամացման համար:
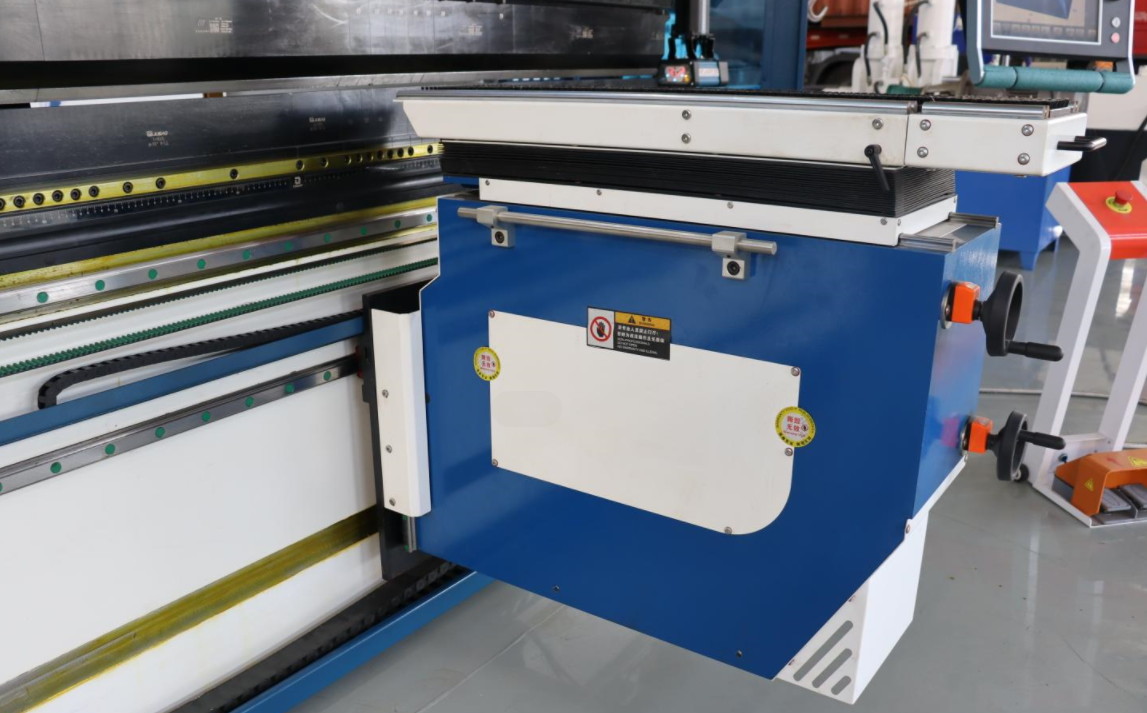
Օժանդակ հետևող սպառազինության համակարգը կարող է ճկուն կերպով կարգավորվել՝ բավարարելու տարբեր ծռման գործընթացների պահանջները: Կառավարման մեթոդների և միացման ոճերի հիման վրա առջևի հետևող սպառազինությունները բաժանվում են ինտեգրված միավորների և հատակին տեղադրվող միավորների (այսինքն՝ ծռման հետևող վագոնների): Ինտեգրված առջևի հետևող սպառազինությունները մountվում են ճկուն ճնշման մեքենայի ստորին փուլի վրա, շարժվում են հորիզոնական ուղղությամբ Z-առանցքի երկայնքով և կառավարվում են ճկուն ճնշման մեքենայի CNC համակարգի կողմից: Ի հակադրություն դրան՝ հատակին տեղադրվող միավորները ունեն անկախ արտաքին շրջանակ և հիմքի կառուցվածք, կարող են տեղափոխվել աշխատավայր գլանների վրա և ամրացվել կարգավորելի ոտքերով: Այս միավորները սարքավորված են սեփական ծրագրավորելի կառավարիչներով և առաջարկում են մեծ բազմակի օգտագործման հնարավորություն: Օժանդակ հետևող սպառազինության համակարգի հիմնական առավելությունը կայանում է նրա անկախության և ճկունության մեջ. այն չի պահանջում ճկուն ճնշման մեքենայի փոփոխություններ և չի վերցնում ցանկացած սիգնալ ճկուն ճնշման մեքենայի էլեկտրական տուփից, ինչը թույլ է տալիս այն հեշտությամբ տեղափոխել և միացնել տարբեր ճկուն ճնշման մեքենաների հետ՝ անհրաժեշտության դեպքում:
III. Ռոբոտային հետևման ծռում. Անմարդավար արտադրության վերջնական ձևը
Քանի որ սալիկավոր մետաղի մշակման արդյունաբերությունը առաջընթացի է ապրում դեպի ավտոմատացում և ինտելեկտուալացում, ռոբոտային հետևման ծռման տեխնոլոգիան առաջացել է որպես CNC հետևման ծռման մեքենաների առաջատար կիրառում: Ավտոմատացված սալիկավոր մետաղի ծռման ժամանակ ռոբոտը ստիպված է ճշգրիտ հետևել ծռման մեքենայի մատակարարման արագությանը և շարժման ճանապարհին իրական ժամանակում. հակառակ դեպքում նույնիսկ ամենափոքր հետևման սխալները կարող են կտրուկ վատացնել ծռման ճշգրտությունը կամ առաջացնել մշակվող մասի դեֆորմացիա: Այս տեխնոլոգիայի հիմքը ռոբոտի և ծռման մեքենայի միջև սինխրոնացված կառավարման ստրատեգիայի ստեղծումն է, որը թույլ է տալիս ռոբոտի վերջնական էֆեկտորին ճշգրիտ շարժվել սալիկի ծռման ճանապարհով:
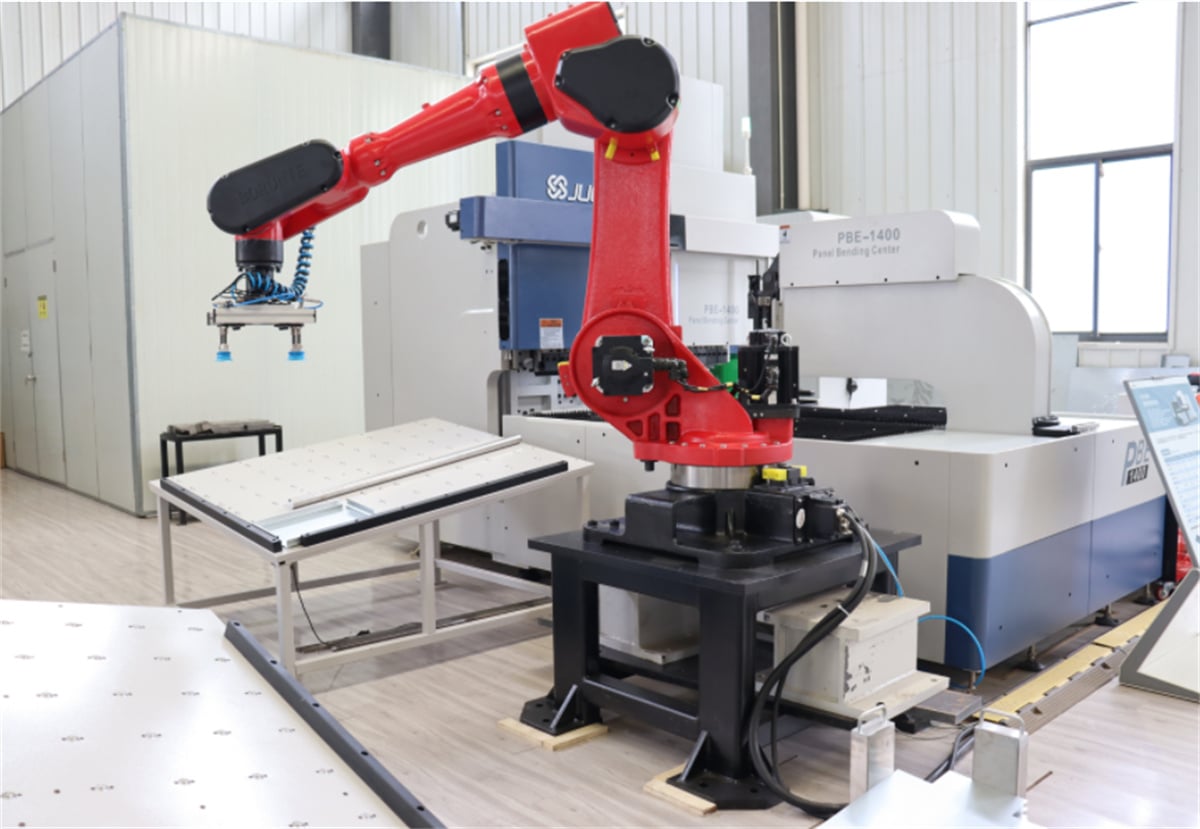
Ռոբոտացված հետևման ծալման սցենարներում ռոբոտը պետք է միաժամանակ աջակցի թիթեղին, երբ ծալման գործիքը շարժվում է, որպեսզի կանխվի ծալման ընթացքում ծանրության ուժի կողմից առաջացած դեֆորմացիան: JUGAO CNC MACHINE-ի ծալման հետևման միավորը՝ հատակին մountված առջևի աջակցման սարքը, ունի անկախ կառավարման համակարգ, որը թույլ է տալիս այն աշխատել արտադրամասում գտնվող ցանկացած ծալման մեքենայի հետ և ապահովել ռոբոտացված հետևման համակարգերի համար ճկուն ու հուսալի աջակցում: Հետևման նյութի աջակցման և ռոբոտացված հետևման ծալման տեխնոլոգիայի օրգանական միավորմամբ թիթեղագործական ձեռնարկությունները կարող են իրականացնել փուլային մոդերնիզացիա՝ անցնելով ձեռքով աջակցումից կիսաավտոմատ օգնության, իսկ հետո՝ ամբողջովին ավտոմատացված, անմարդավար արտադրության:
Եզրակացություն
Սկսած հիմնարար հետևողական նյութական աջակցությունից և օժանդակ հետևողական համակարգերից՝ մինչև առաջադեմ ռոբոտավարվող հետևողական ծռման տեխնոլոգիա, CNC հետևողական ծռման մեքենաները վերասահմանում են թերթավոր մետաղի մշակման ճշգրտության և արդյունավետության սահմանները: Այս ոլորտում հիմնական շարժիչ ուժ լինելով՝ JUGAO CNC MACHINE-ը շարունակաբար ներդնում է նորարարություններ CNC ծռման մեքենաներում, հետևողական աջակցման սարքերում և ավտոմատացված ծռման լուծումներում՝ ապահովելով հուսալի սարքավորումներ սարքավորումների, վերելակների, պաշտպանության, շինարարական մեքենաների, թեփանների և նավաշինության ոլորտներում: Արդյունաբերության արտադրողները անկախ նրանից, թե ինչպես են լուծում մեծ կամ հաստ մասերի ծռման մասին առաջացող մասնագիտական մարտահրավերները, թե ինչպես են ձգտում ամբողջովին ավտոմատացված, անմարդավարվող արտադրության ապագային, JUGAO CNC MACHINE-ի հետևողական ծռման մեքենաները և դրանց աջակցող տեխնոլոգիաները շարունակելու են օգնել արդյունաբերության արտադրողներին ամրապնդել իրենց հիմնարար մրցունակությունը և հաստատուն առաջընթաց գրանցել ինտելեկտուալ վերափոխման ճանապարհին:

