





Üksikasjalik tutvustus plaatide painutusmasina toimivusest
I. Plaatide painutusmasina tööpõhimõte
Laias laastus kasutatav nafta- ja keemiatööstuses, laevade ehitamisel, rõhuklaaside tootmisel ja üldmasinatööstuses.
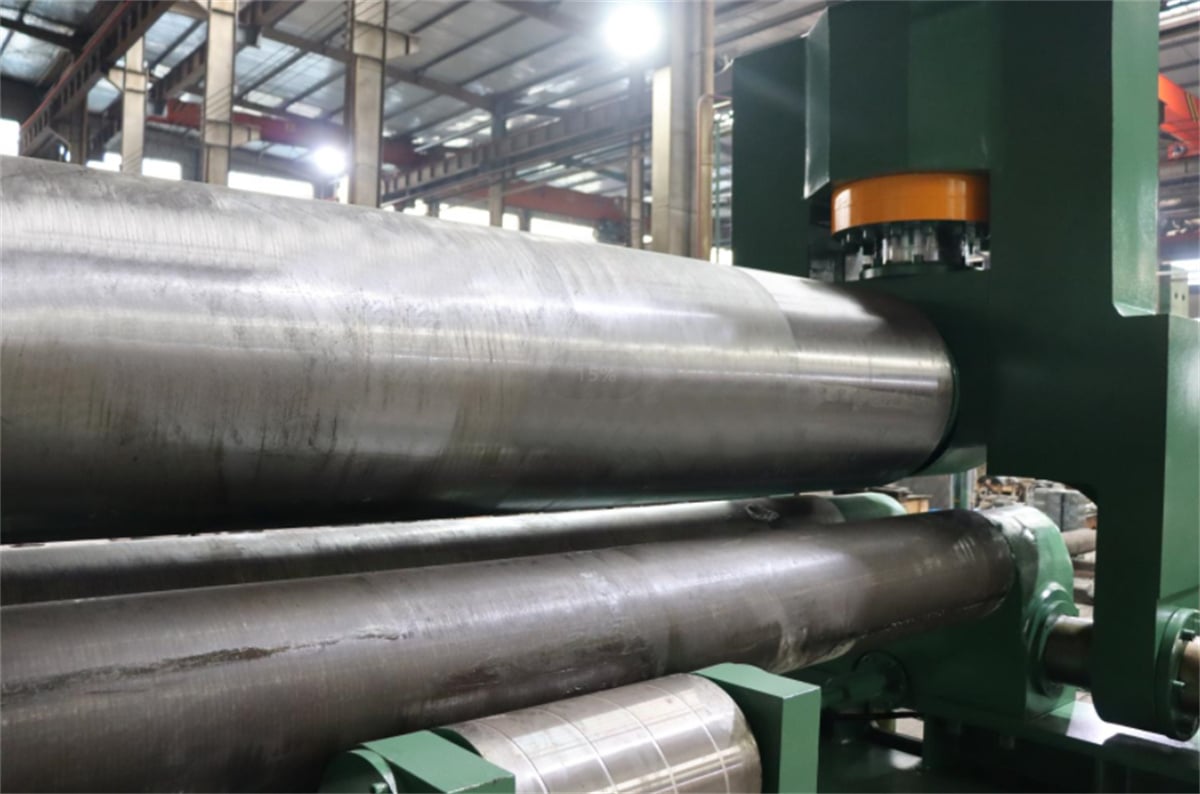
Masina ülemine rull asub sümmeetriliselt kahe alumise rulla vahel; hüdraulikõli, mis mõjub hüdraulikasilindri pistiku peale, põhjustab ülemise rulla vertikaalset (üles-alla) liikumist. Samal ajal juhib peamise reduktori viimase astme hammasratas kahe alumise rulla hammasratasid, tagades plaatide painutamiseks vajaliku pöördemomendi. Ülemise rulla allavajutuse ja alumiste rullade pöörlemise tõttu läbib metallplaat mitme läbimisega pidevat painutamist, mille tulemusena tekib püsiv plastne deformatsioon ning moodustuvad soovitud silindrilised või koonuslikud kujundid (või nende osad). Selle hüdraulilise kolmerullilise plaatide painutusmasina puuduseks on see, et plaatide otsad tuleb eelnevalt eraldi seadmega painutada.
II. Plaatide painutusmasina veakorraldamine
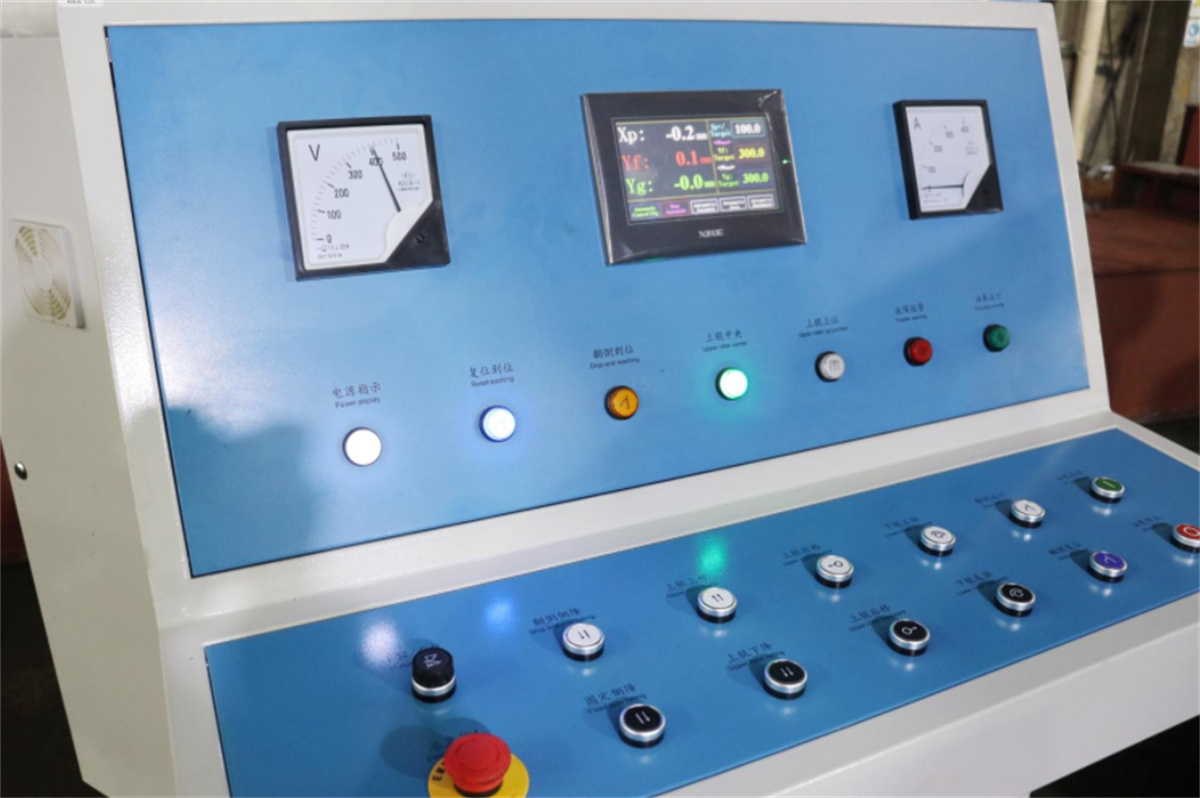
1. Liidese signaalide kontroll: Masinatöötleja juhtsüsteemi liidese signaalide kontrollimine programmneeritava kontrolleri abil ja nende võrdlemine õigete signaalidega, mis on loetletud liidese käsiraamatus, võimaldab täpsustada defekti asukoha.
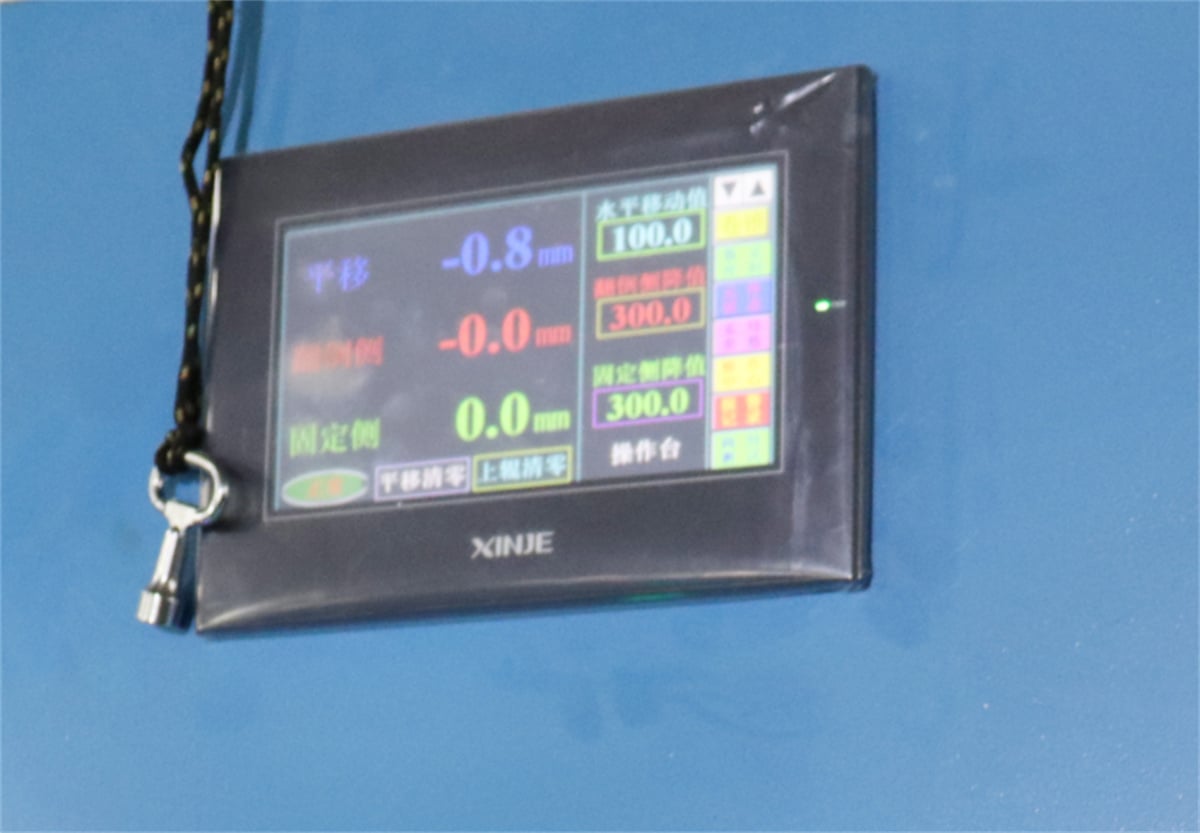
2. Instrumentaalsed mõõtmised: Süsteemi rikke korral kasutatakse standardseid elektroonilisi testimisinstrumente ja tööriistu parameetrite – näiteks pinge, toiteallika ja impulsssignaalide – mõõtmiseks, tuginedes süsteemi ja masina aheladiagrammidele, et tuvastada rike. Näiteks, kui sisendpinge ületab lubatud piire, saab voltmeteriga mõõta võrgupinge või pingeindikaatoriga teostada reaalajas jälgimist, et välistada muud põhjused. Oscilloskoop kasutatakse positsioonijuhtimisahela rikke korral.
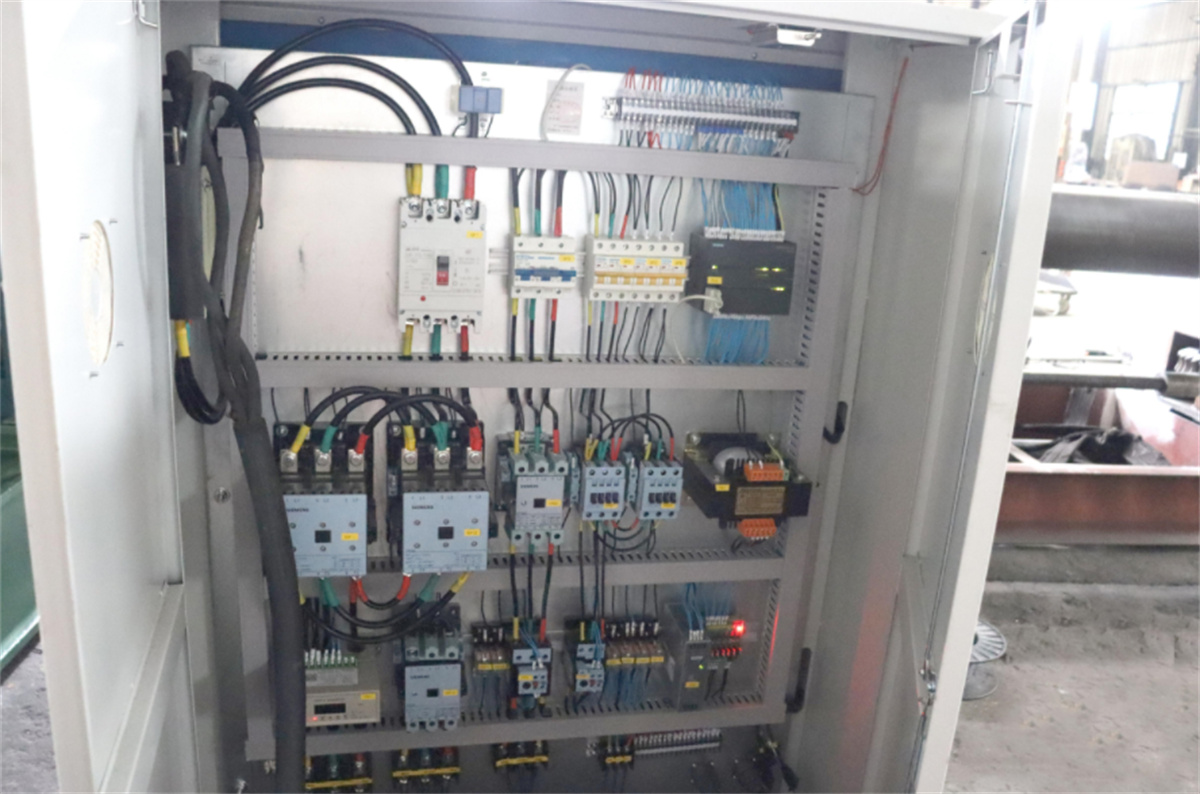
3. PLC katkestusstaatuse analüüs: Kui programmiliselt juhitavas kontrolleris esineb vea, salvestatakse katkestuse põhjus katkestuspinus. Masina programmeerija abil, kui süsteem on seiskunud, saab operaator katkestuspinu ja plokkpinu taastada ning vea tuvastada näidatud põhjuse põhjal.
III. Tõhusad meetmed plaatide painutusmasinate tihendusjõudluse parandamiseks
Olenegi ettevõtte suurus, mis plaatide painutusmasinat kasutab, või tootmisettevõtte suurus, mis seda toodab, peab seade olema varustatud tihendusseadmetega, et vältida lekkeid ja tolmu sattumist tööprotsessi ajal.
Tihendid on plaatide paindemasina hüdraulikasüsteemi komponendid, mis tagavad tihendamise; nende ülesanne on takistada vedelike või tahkete osakeste lekemist kokkupuutuvate pindade vahelt ning takistada väliste implitustega – näiteks tolmu ja niiskuse – sattumist masinasse. Väline tihendi leke põhjustab töövedeliku kaotust, masina ja keskkonna saastumist ning võib isegi põhjustada mehaanilisi rikkeid või seadmete ja personali ohutusega seotud õnnetusi.
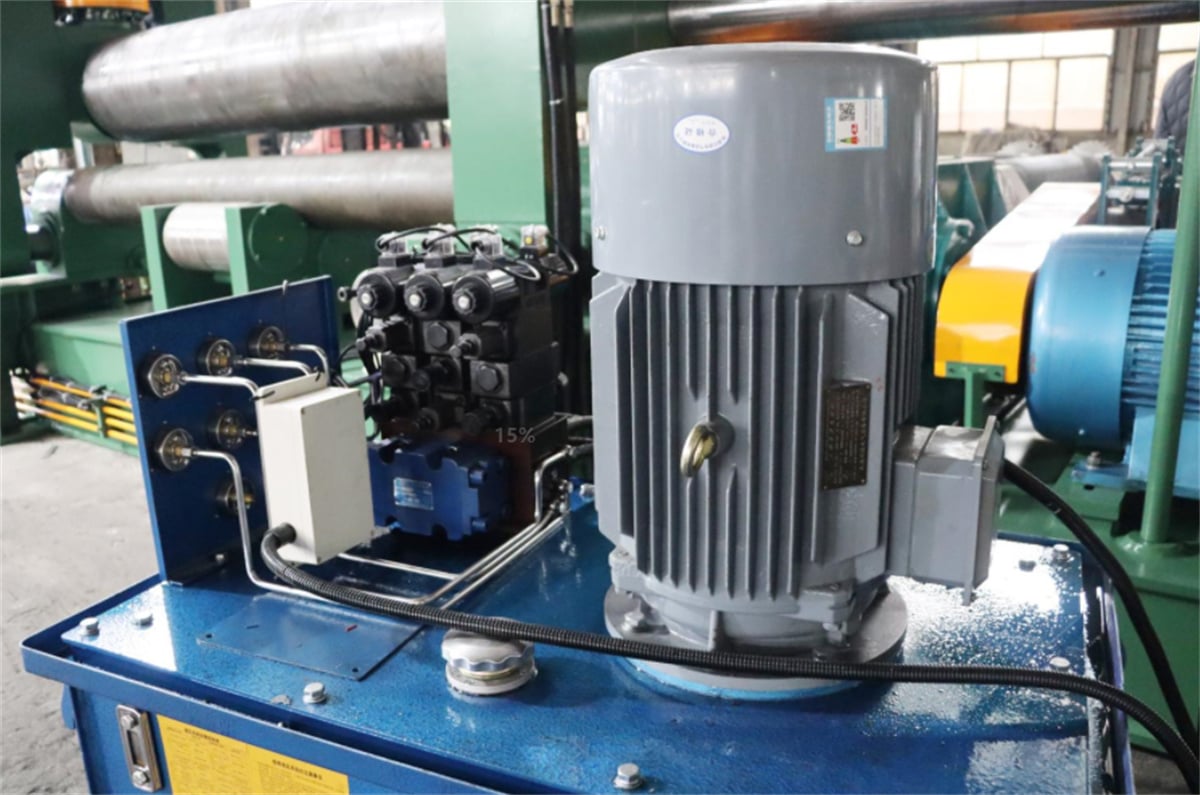
Hüdraulikasüsteemi tihendite töökindlus ja kasutusiga on süsteemi üldise kvaliteedi peamised näitajad.
Välja arvatud tühikukinnitused, põhineb kinnitamine komponentidel, mis piiravad vastastikku sobivate pindade vahelist tühikut selliseks suuruseks, et vedelik ei saaks läbi liikuda. Kontaktkinnituse rakendustes jagatakse tihendid üldiselt kaheks tüübiks: survega iseennistuvad tihendid ja isepingestuvad tihendid (mida nimetatakse ka labakujuliste tihenditeks). Siiski erinevad tegurid, mis mõjutavad nende erinevate tihendite töökindlust; näiteks mõjutab kolmerullulise plaadi paindemasina tihendusvõime muutujaid, nagu temperatuur, rõhk ja konkreetne keskkond.
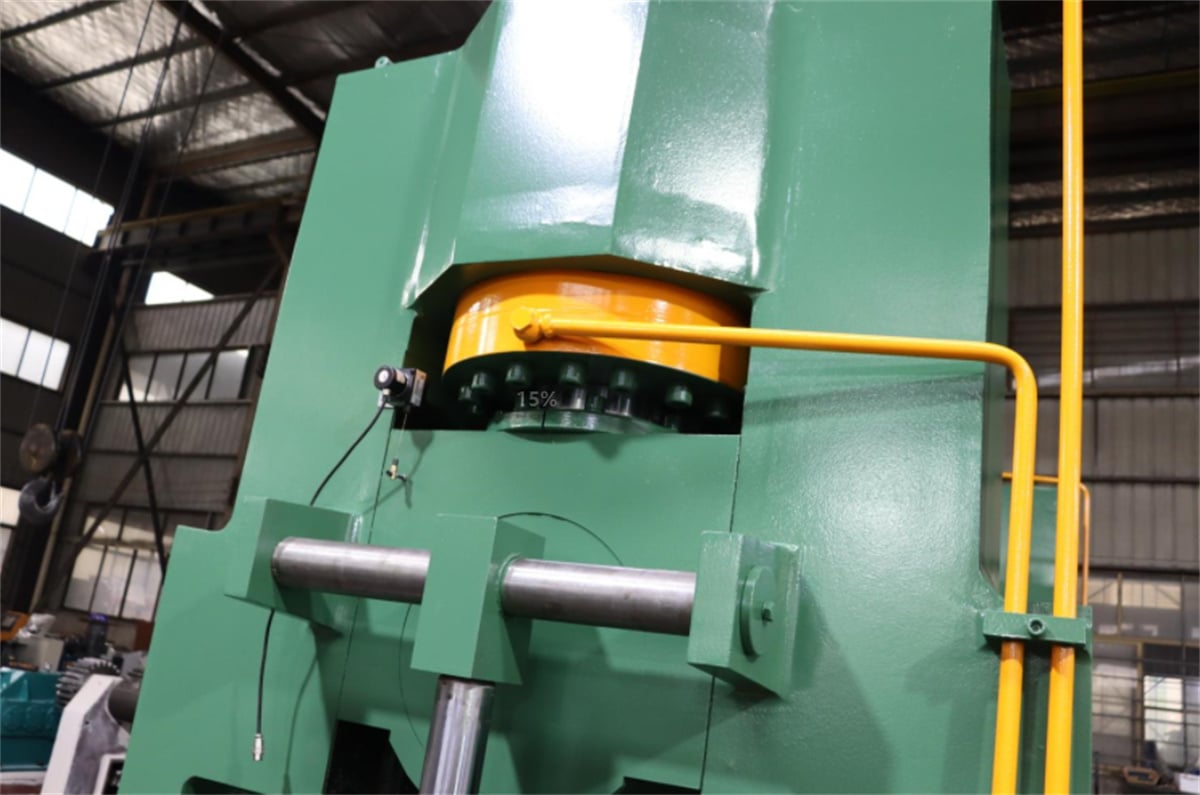
IV. Plaadi paindemasinatega edastatav võimsus
Kui plaadi painutusmasina edastussüsteemis kasutatakse kiiruse alandajat, saavutatakse kiiruse alandamine elektrimootorist kõrgkiirusel liikuvat võimsust sisendtelje kaudu – mis on varustatud väiksema hambanumbriga tihvtga – suurema tihvtaga väljundteljel sisselülitumise teel. Plaadi pöördemasinas kasutatav kiiruse alandaja on võimsuse edastusmehhanism, mis kasutab tihvtbaseeritud kiiruse muundajat, et alandada mootori pöörlemiskiirust soovitud tasemeni ja samal ajal luua suuremat pöördemomenti.
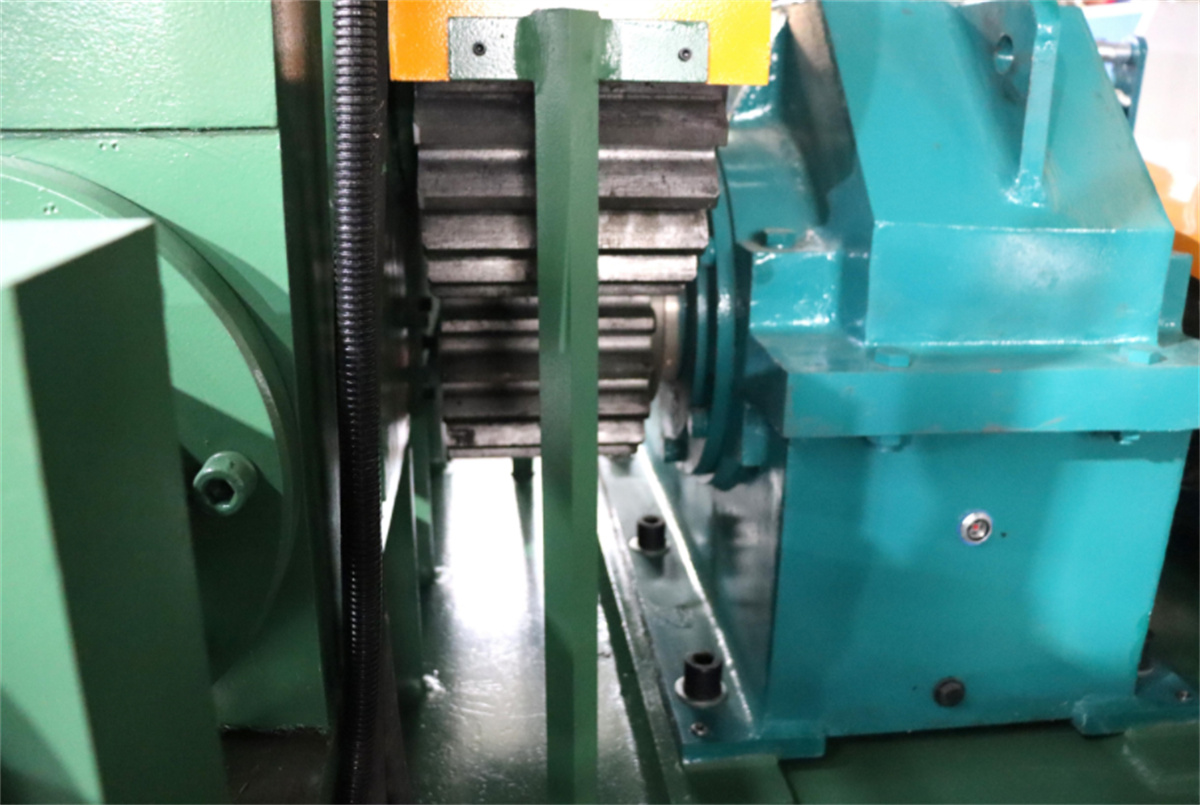
Kiiruse alandamisel suurendab alandaja väljundpöördemomenti – mille arvutamiseks korrutatakse mootori väljund alandussuhtega – kuigi tuleb jälgida, et alandaja nimimomenti ei ületataks. Samuti alandab kiiruse alandamine koorma inertsimomenti; inertsimomendi vähenemine on proportsionaalne alandussuhte ruuduga.

